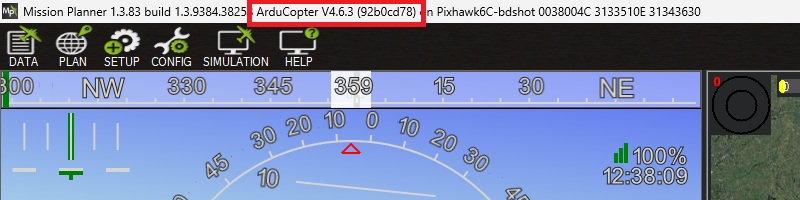
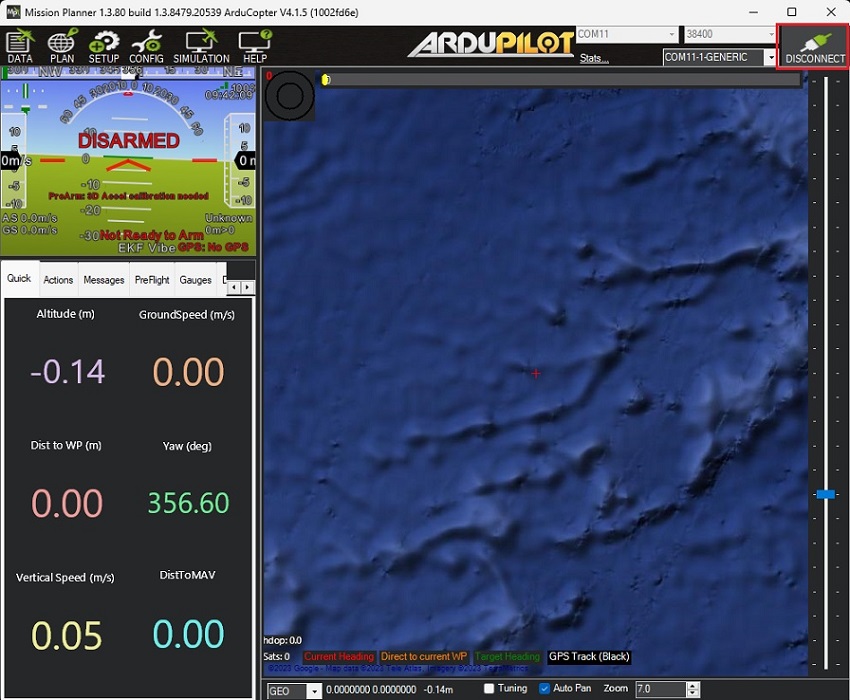
Controleer de firmware van uw ArduPilot door uw apparaat aan te sluiten. Pixhawk met uw computer via een USB-naar-USB-C-kabel en open de kabel. Mission PlannerDe firmwareversie wordt weergegeven in de bovenste balk van het scherm. Mission Planner venster.
Houd er rekening mee dat we de tutorial hebben gevalideerd met de volgende firmwareversies:
ArduinoRover 4.6.0 en 4.6.3
ArduCopter 4.6.0 en 4.6.3
ArduPlane 4.6.0 en 4.6.3
Als u firmwareversie 4.0 of lager gebruikt, dient u de firmware bij te werken volgens de volgende instructies. Handleiding voor het laden van firmware in ArduPilotAnders zijn sommige beschreven parameters mogelijk niet van toepassing.
Hoe te verbinden simpleRTK3B Pro RTK-ontvanger naar ArduPilot?
Configure
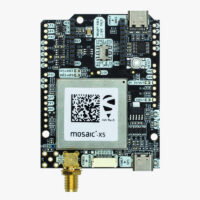
simpleRTK3B Pro RTK-ontvanger
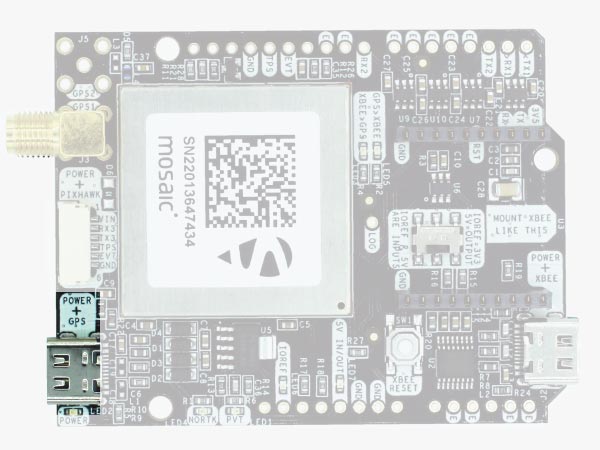
Sluit de simpleRTK3B Pro op uw pc via de USB-poort met het label POWER+GPS met behulp van een USB-C-kabel.
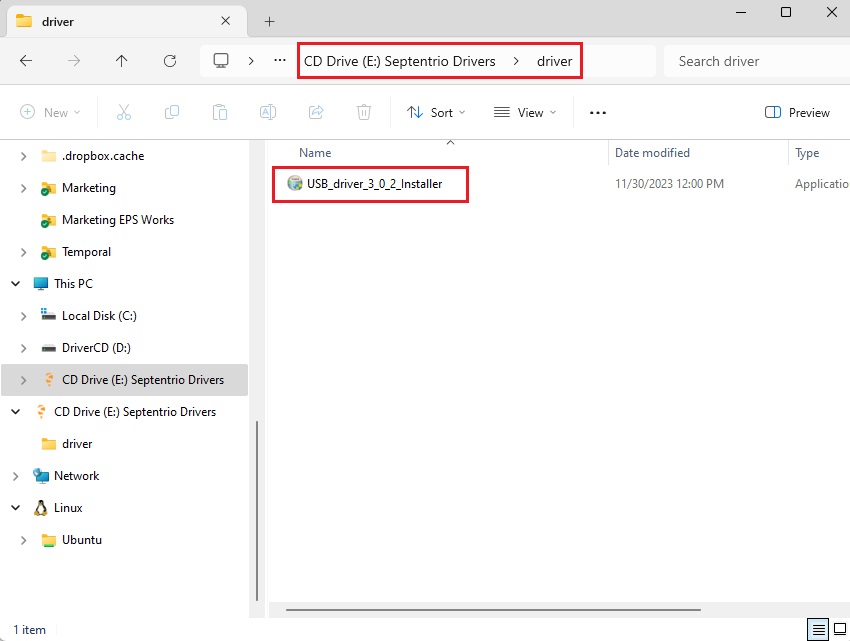
Wanneer u dit product voor het eerst op een pc aansluit, herkent de pc het mogelijk niet. U ziet alleen een nieuwe harde schijf in uw computer. Open het en installeer de Septentrio driver. Na de installatie, ontkoppel en verbind opnieuw, uw PC zal de ontvanger herkennen. Dit hoeft slechts één keer te worden gedaan.
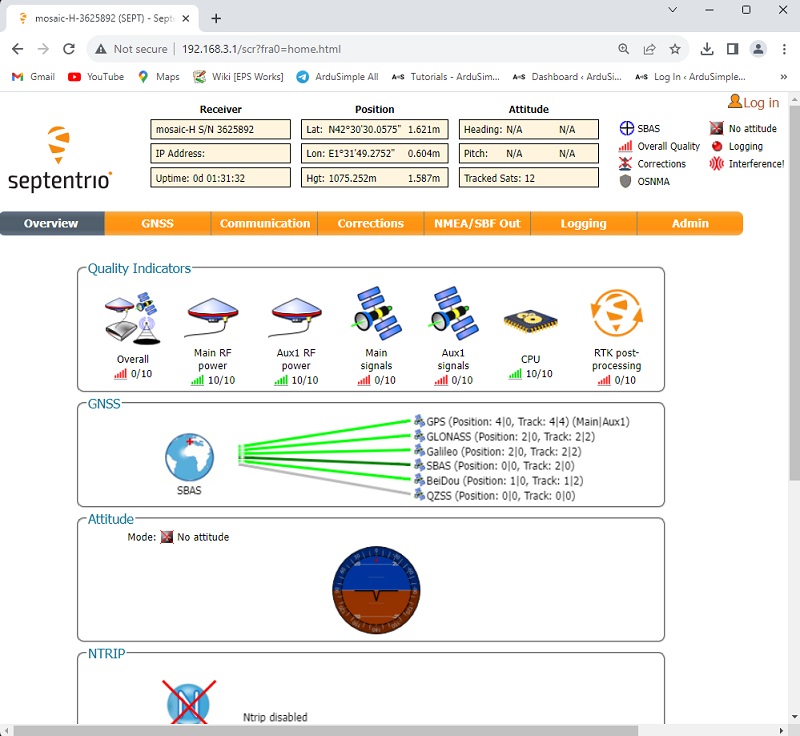
Open een browser en typ 192.168.3.1 om de te openen Septentrio webinterface.
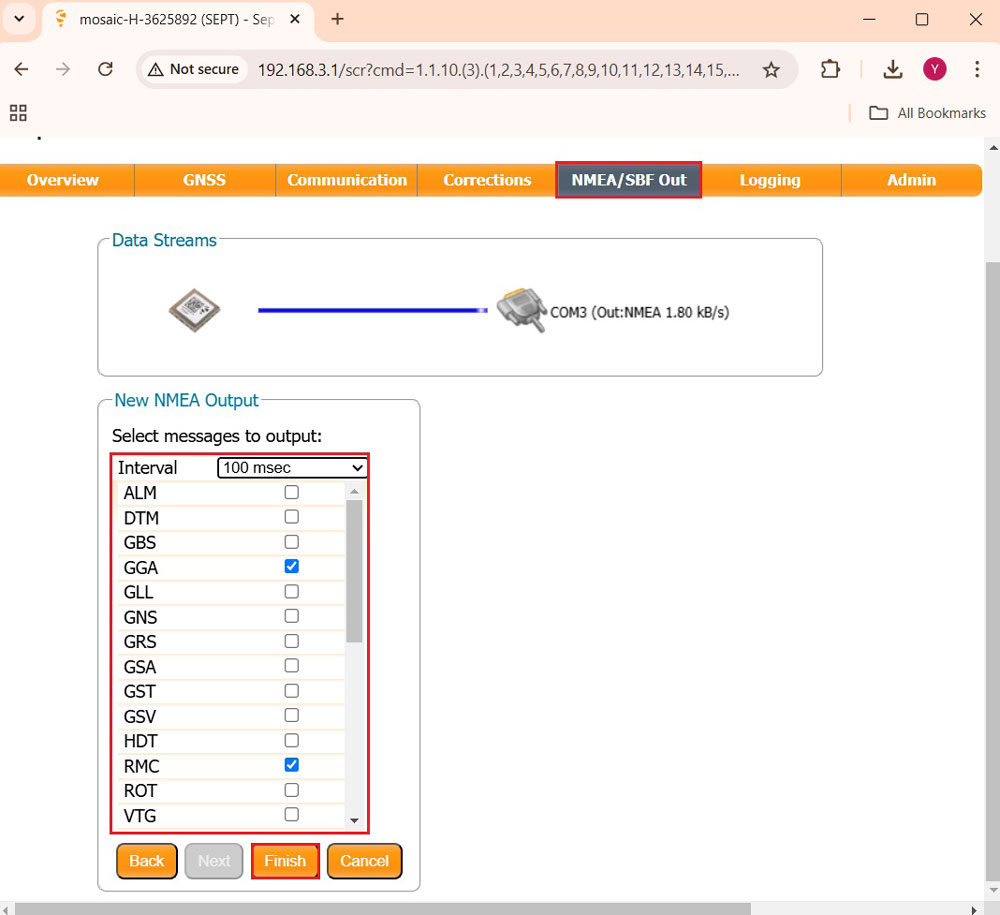
Ga in de menubalk naar NMEA/SBC Out–>New NMEA stream–>Serial port (Next)–>COM3 (Next)–>Interval (100msec)selecteer GGA, RMC. Klik Finish.
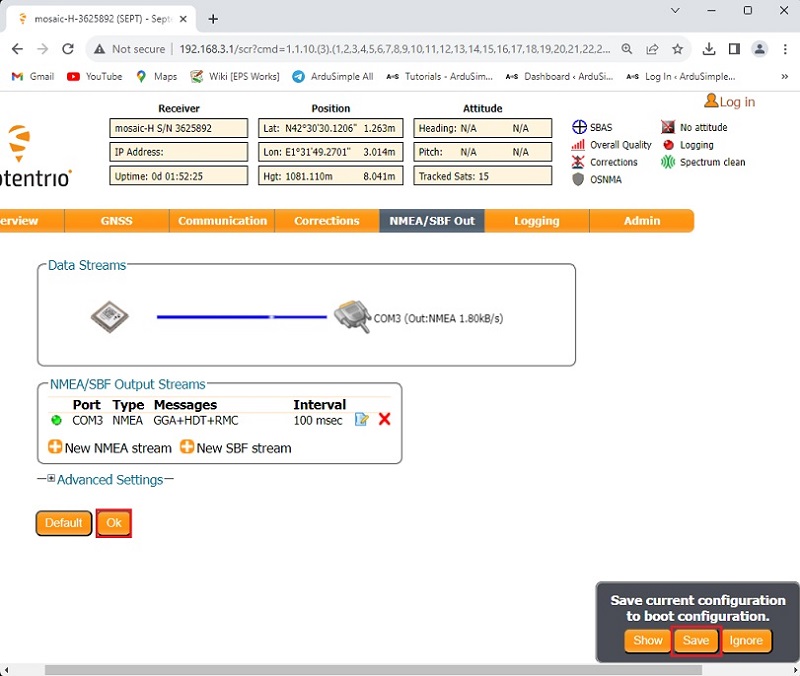
Klik Ok. Rechtsonder in uw browser verschijnt een pop-upvenster. Klik Save configuratie.
Sluit de GNSS-antenne aan op uw ontvanger. Zorg ervoor dat deze een goed zicht op de lucht heeft.
ArduPilot configureren
Koppel jouw Pixhawk naar uw computer met behulp van een USB-naar-USB-C-kabel.
Open Mission Planner en verbind je Pixhawk er met COM-poort aan.
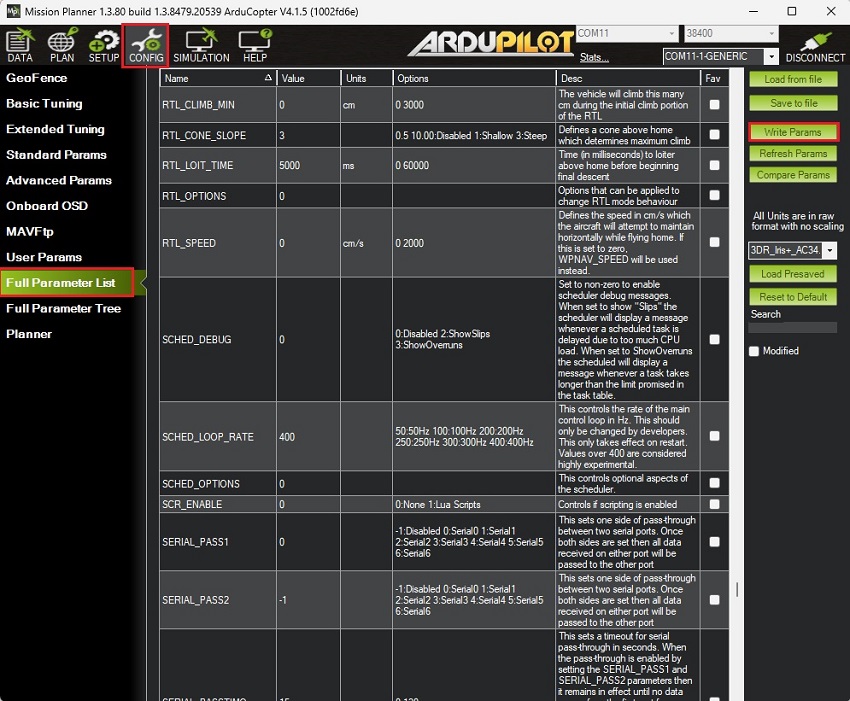
Ga naar CONFIG -> Full Parameter ListOmdat de firmwareversie die u gebruikt mogelijk afwijkt, vindt u hier een lijst met alle parameters die zijn gewijzigd ten opzichte van hun standaardwaarden:
Nadat u alle parameters hebt opgeslagen, moet u de autopilot opnieuw opstarten door de USB-kabel los te koppelen en weer aan te sluiten.
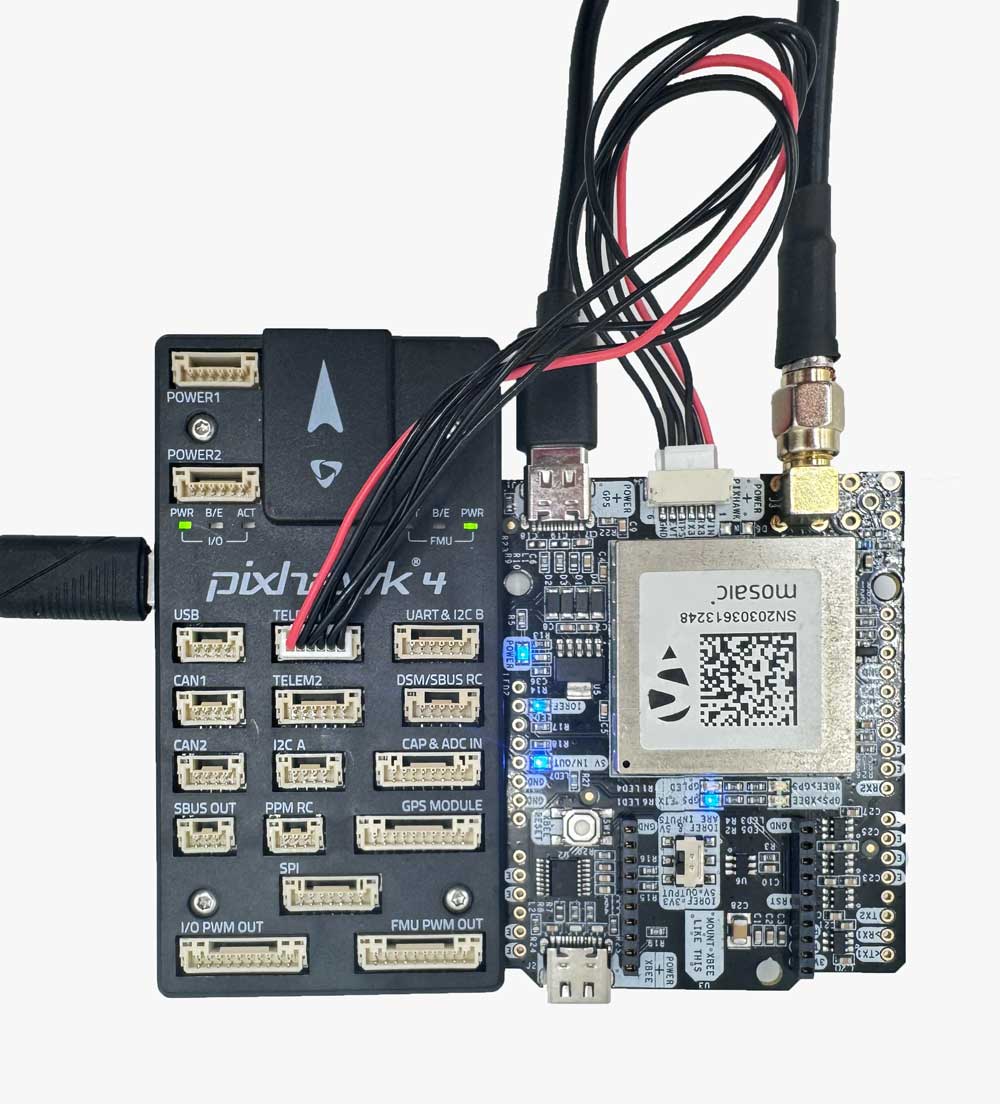
Sluit de GNSS/RTK-kit aan op je ArduPilot.
Gebruik de JST-connector op de simpleRTK3B Pro en sluit deze aan op de TELEM1-poort.
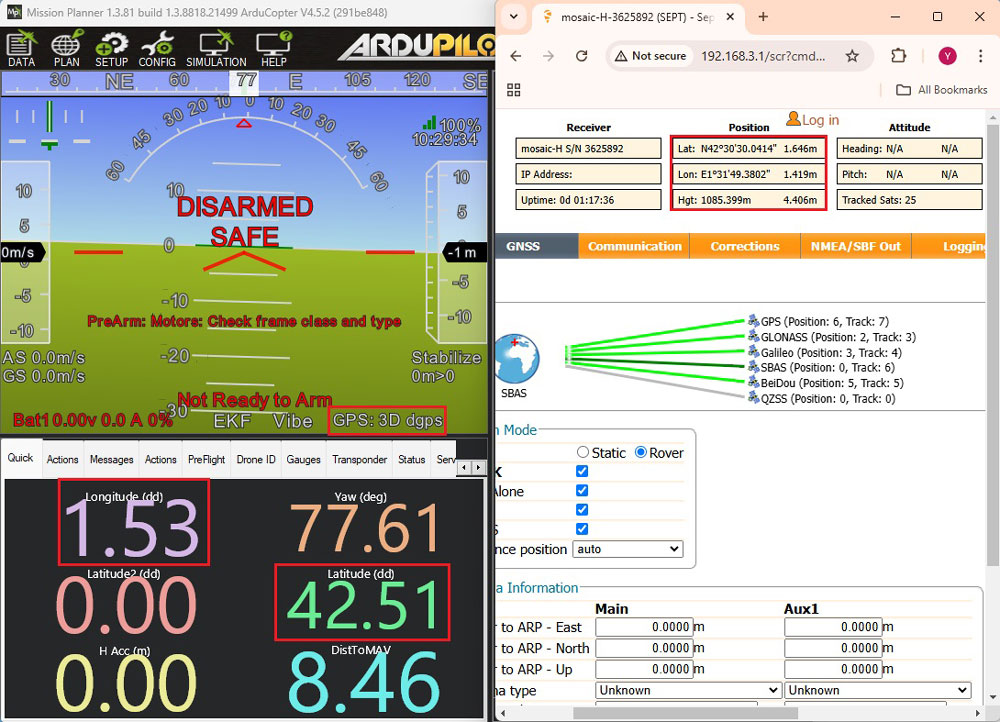
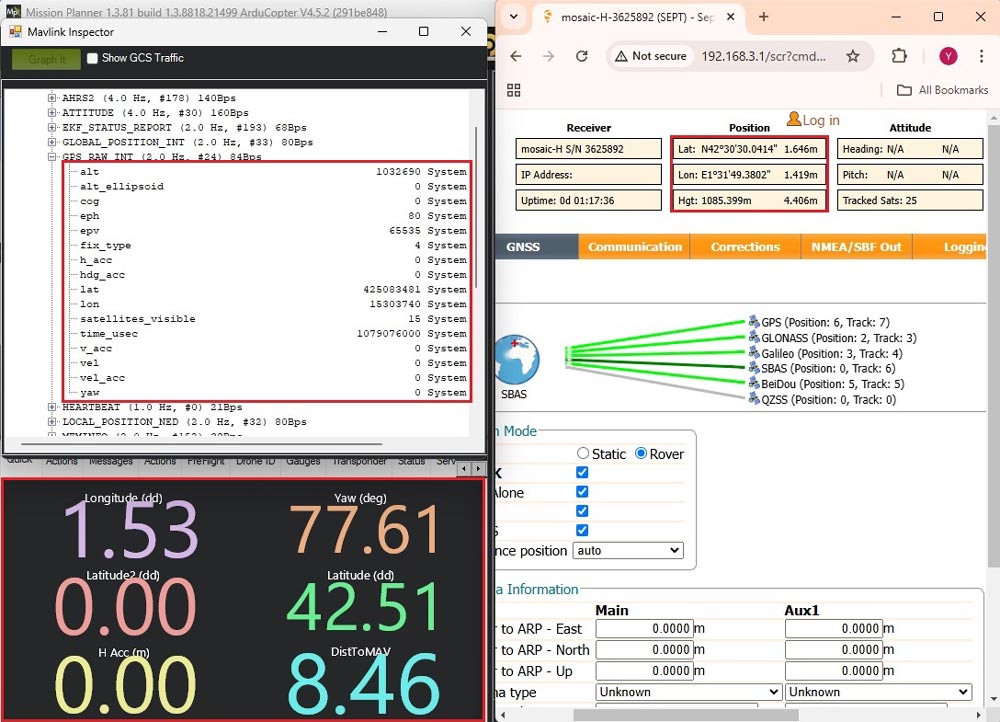
Schakel de autopilot in en sluit hem aan, ga naar de Tabblad Status en controleer de lat en lng parameters. U zult merken dat de GPS-fix type en coördinaten zorg ervoor dat ze overeenkomen met die op Septentrio webinterface. Let op dat de coördinaten op Mission Planner zijn in Decimale graden (DD) terwijl de coördinaten op Septentrio webinterfaces zijn in Graden/Minuten/Seconden (DMS)Vandaar het verschil.
Ga voor aanvullende bevestiging naar CTRL+F -> MAVlink inspector -> GPS2_RAWDe coördinaten moeten overeenkomen met Septentrio webinterface.
Verbinden met RTK-correcties
Om een nauwkeurigheid van centimeters in de positionering te bereiken, moeten correctiegegevens naar de roverEr zijn twee hoofdmethoden voor het leveren van deze correctiegegevens:
Gebruik van online correctieservice (NTRIP): Bij deze methode wordt de rover ontvangt realtime correcties via de NTRIP (Networked Transport of RTCM via Internet Protocol) protocol. Deze methode is handig voor gebieden met betrouwbare internettoegang en maakt het opzetten van een fysiek basisstation overbodig.Voor begeleiding bij het integreren NTRIP correcties met ArduPilot, kunt u volgen ArduSimple's tutorial over verzending NTRIP correcties aan ArduPilot.
Een basisstation opzetten: Deze methode is handig in gebieden waar geen internettoegang is of NTRIP netwerk beschikbaar, maar vereist extra apparatuur en instellingen. U kunt verwijzen naar ArduSimple's tutorial over RTK-basisstationcorrecties naar ArduPilot sturen voor gedetailleerde instructies.
Binnen een paar seconden, aan Mission Planner De GPS2-status zal veranderen naar rtk Float or rtk Vast.
Nu kunt u genieten van uw ArduPilot-project met uw uiterst nauwkeurige RTK-ontvanger!
Misschien ook interessant voor je
Als je deze tutorial wilt doen, hebben we alle producten op voorraad en klaar om verzonden te worden.

 Cables

 en
 Hoe u een offerte kunt krijgen