
 en


Hoe te verzenden NTRIP correcties aan ArduPilot met MissionPlanner, QGroundControl en MAVProxy

Inhoudsopgave
Er zijn op internet gebaseerde diensten die correctiegegevens aanbieden van basisstations die aan die dienst zijn gekoppeld. Deze gegevens worden via internet verzonden met behulp van de NTRIP protocolSoftwareplatformen zoals Mission Planner en QGroundControl kan verbinding maken met deze servers en de correctiegegevens via een doorsturen naar het voertuig of de drone. MAVLink verbinding.
Deze handleiding beschrijft hoe u dit kunt configureren. Mission Planner en QGroundControl verzenden RTK corrections naar de automatische piloot met behulp van een NTRIP online service. De stappen zijn hetzelfde voor simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) en simpleRTK3B Pro (Septentrio Mosaic X5) ontvangers.
Als u liever uw eigen gebruikt base station verzenden RTK corrections, volg dan de Hoe u RTK-basisstationcorrecties naar ArduPilot kunt verzenden Mission PlannerQGroundControl en MAVProxy handleiding.
Vereiste hardware
- simpleRTK2B Rubriek – Basisstartpakket
- USB naar USB-C-kabel
- Pixhawk kabel set
- Holybro Pixhawk 6C (u kunt uw favoriete autopilot gebruiken)
- Een pc of laptop met een internetverbinding.
Vereiste software
- Mission Planner or QGroundControl
- MAVproxy (alleen in het geval van QGroundControl)
Hoe te verzenden NTRIP correcties aan ArduPilot met behulp van Mission Planner of QGroundControl
Configureer en sluit de ontvanger aan.
- Volg deze stappen om uw ontvanger te configureren. ArduSimple zelfstudieAls alternatief, als u de simpleRTK3B Heading ontvanger volg dit zelfstudie gebruiken.
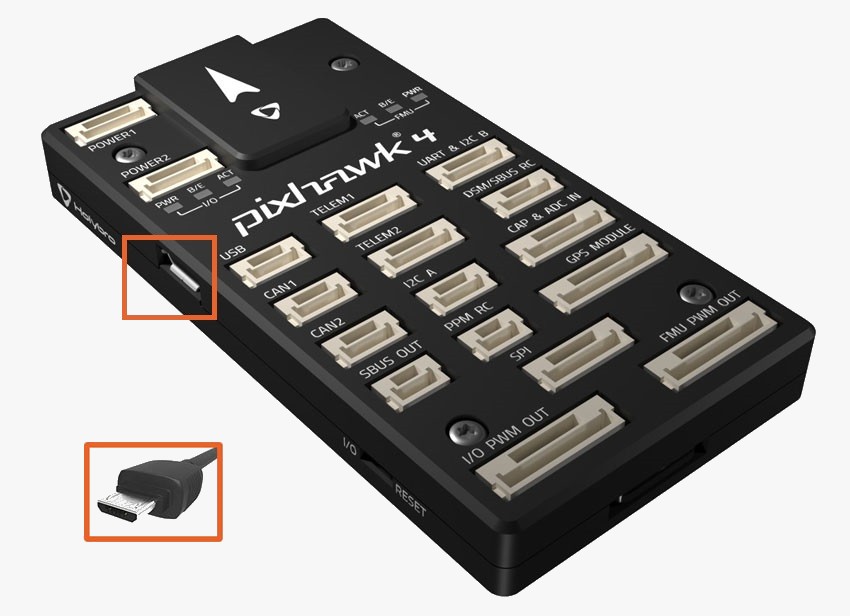
- Verbind de autopilot met uw pc via een USB-C cable nodig heeft of radio telemetry link.
- Schroef de antenna SMA connectors Plaats de antennes handmatig op de ontvangers en zorg ervoor dat ze op een plek staan met een vrij uitzicht op de hemel.
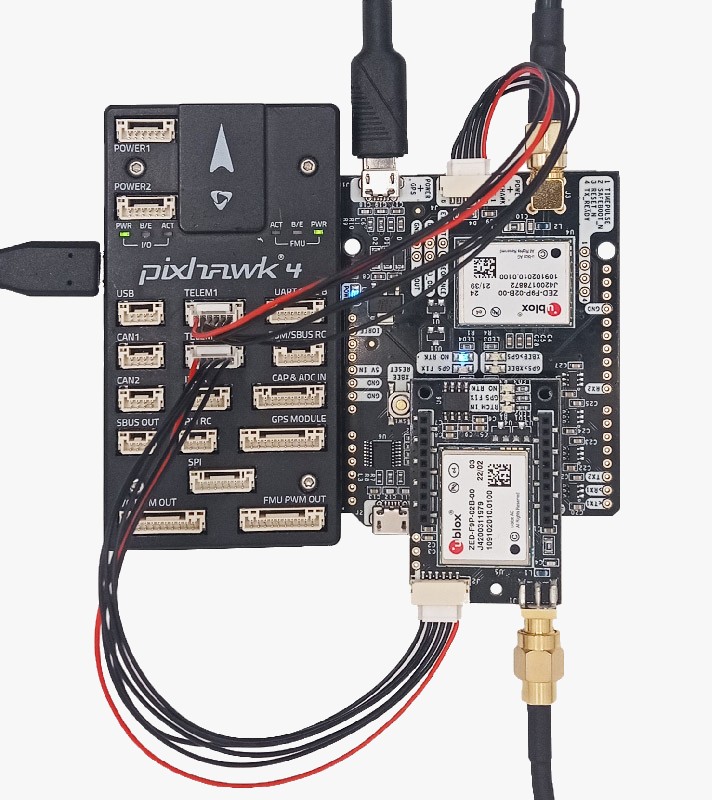
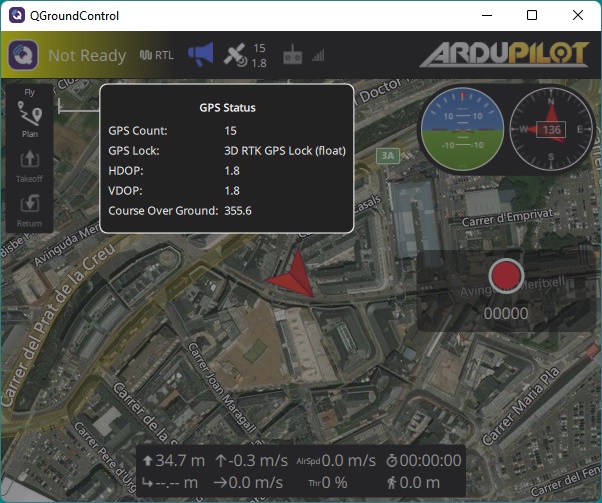
- Sluit de ontvangers aan op de autopilot en controleer of u een GPS lock.
Verzend RTK-correcties vanaf een grondstation met behulp van een NTRIP service
Als u niet zeker weet of er een beschikbare NTRIP service vlakbij hebben we een lijst met diensten die in uw land actief zijn om u te helpen.
- Open MissionPlanner en verbind uw autopilot via een COM-poort.
- Ga naar SETUP -> Optional Hardware -> RTK/GPS Inject.
- Selecteren NTRIP uit de vervolgkeuzelijst en druk op ConnectEr verschijnt een pop-upvenster, voer uw NTRIP caster De inloggegevens dienen in het volgende formaat te worden aangeleverd.
- user:pass@host:port/mountpoint
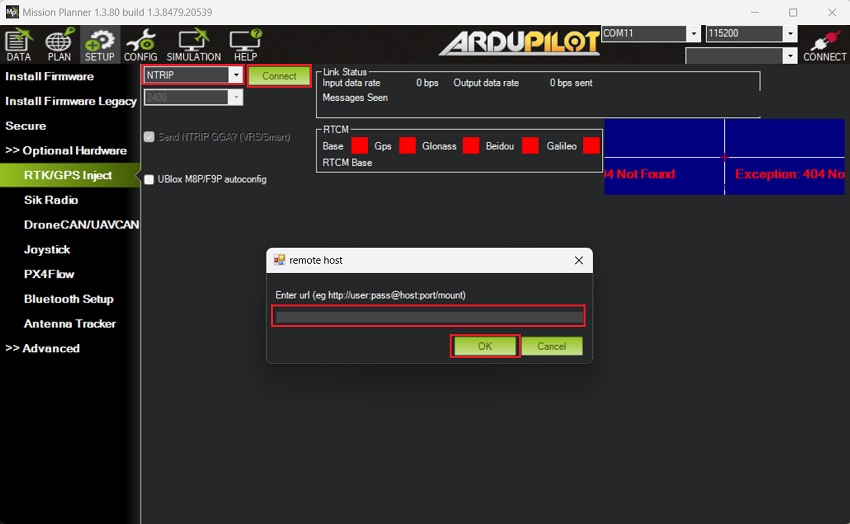
- U vindt hier een samenvatting van GPS signals beschikbaar en gegenereerd RTCM messages, evenals de positie van het basisstation op de kaart.
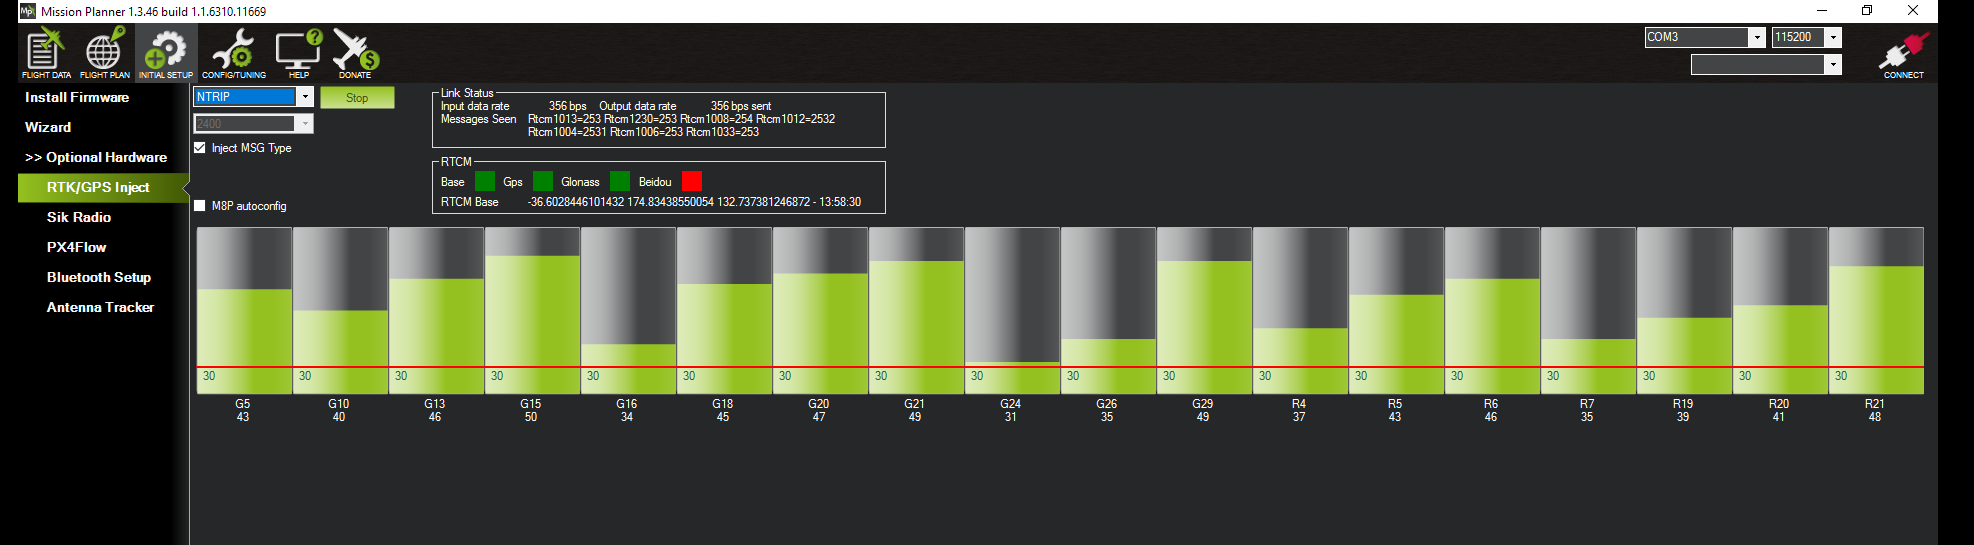
- Binnen enkele seconden ontvangt uw RTK-ontvanger RTCM-correcties en de Mission Planner GPS overschakelen naar RTK Float/Fixed mode.

- Open QGroundControl en loop MAVProxy.
- In MAVProxy gaan naar Link -> Add -> Serial in en selecteer het telemetry link of automatische piloot COM port en baudrate (De datasnelheid van een USB-verbinding is doorgaans 115200 en de radio verbindingstarief is 57600). druk op Add Link.
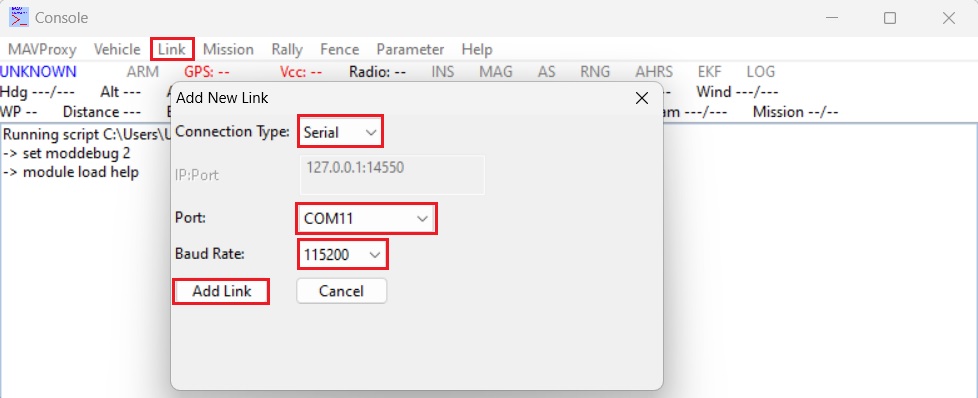
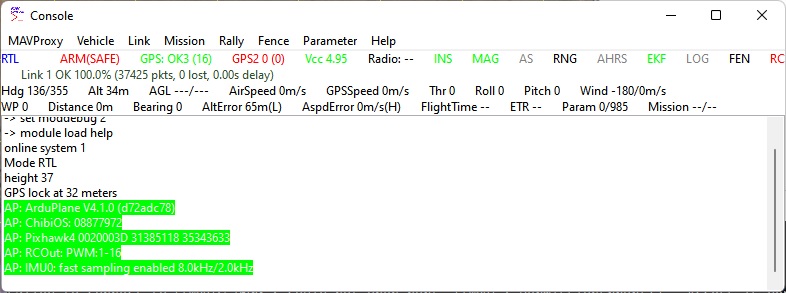
- Uw MAVProxy Het scherm moet er ongeveer zo uitzien als op de afbeelding hieronder.
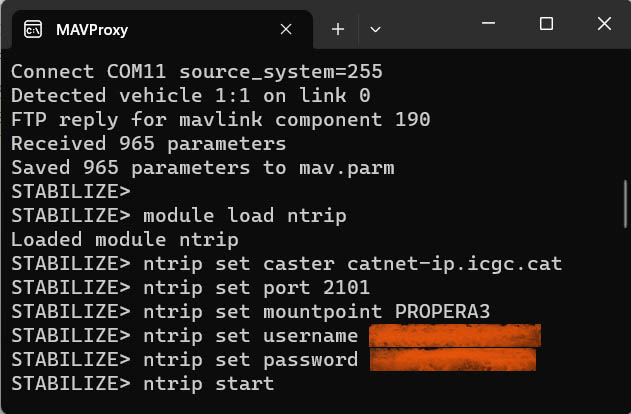
- In de MAVProxy terminal venstertype (vervang XXXXX door uw NTRIP referenties):
- module load ntrip
- ntrip set caster XXXXX
- ntrip set port XXXXX
- ntrip set mountpoint XXXXX
- ntrip set username XXXXX
- ntrip set password XXXXX
- ntrip start
- De GNSS-ontvanger zal beginnen met het ontvangen van signalen. RTCM correction berichten van de NTRIP service en schakel over naar RTK float/fixed mode.
Misschien ook interessant voor je
Als je deze tutorial wilt doen, hebben we alle producten op voorraad en klaar om verzonden te worden.
- Aanbieding!
 Geproduceerd in EuropaRTK starter kits
simpleRTK2B Heading – Basic Starter Kit
Vanaf 414,00€ Dit product heeft meerdere varianten. De opties kunnen worden gekozen op de productpagina -
-

RTK-assistent
Vind de beste producten voor uw toepassing met slechts een paar vragen.