Update (13 / 09 / 2026): We hebben voldoende voorraad van al onze producten, vind ons ook bij en    Hoe u een offerte kunt krijgen
Hoe u RTK-basisstationcorrecties naar ArduPilot kunt verzenden Mission Planner, QGroundControl en MAVProxy

Stuur RTK-basisstationcorrecties naar ArduPilot-dekking

Inhoudsopgave

Deze handleiding beschrijft hoe u dit kunt configureren. MissionPlanner en QGroundControl verzenden RTK corrections aan de automatische piloot uit een base stationDe instructies zijn getest met simpleRTK2B Budget, simpleRTK2B Lite en simpleRTK3B Pro ontvangers.

Als u liever een NTRIP service Volg in plaats van uw eigen basisstation de instructies. Hoe te verzenden NTRIP Correcties op de ArduPilot met MissionPlanner, QGroundControl en MAVProxy-handleiding.

Vereiste hardware

Vereiste software

Hoe stuur je RTK-basisstationcorrecties naar ArduPilot? Mission Planner of QGroundControl

Configureer en verbind de basisstationontvanger.

Volg de onderstaande instructies om een ​​GNSS-ontvanger als basisstation te configureren. ArduSimple zelfstudie Hoe te configureren simpleRTK2B als statisch basisstation. Als alternatief, als u de volgende uitvoert: simpleRTK3B ontvanger, volg de handleiding Hoe te configureren simpleRTK3B Pro als statisch basisstation.

Configureer en verbind de rover ontvanger

  1. Om uw ontvanger als een te configureren rover Volg deze instructies. ArduSimple zelfstudieAls alternatief, als u de simpleRTK3B Heading ontvanger volg dit zelfstudie gebruiken. 
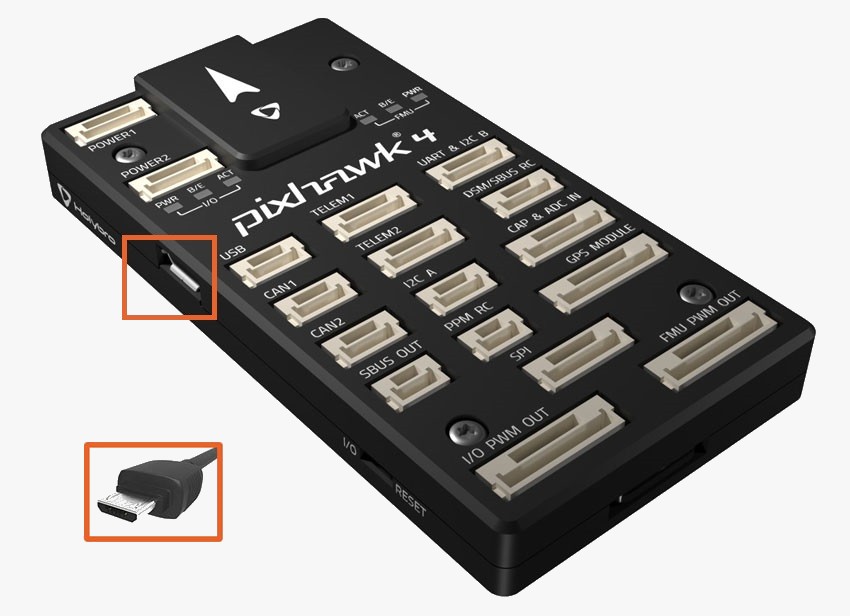
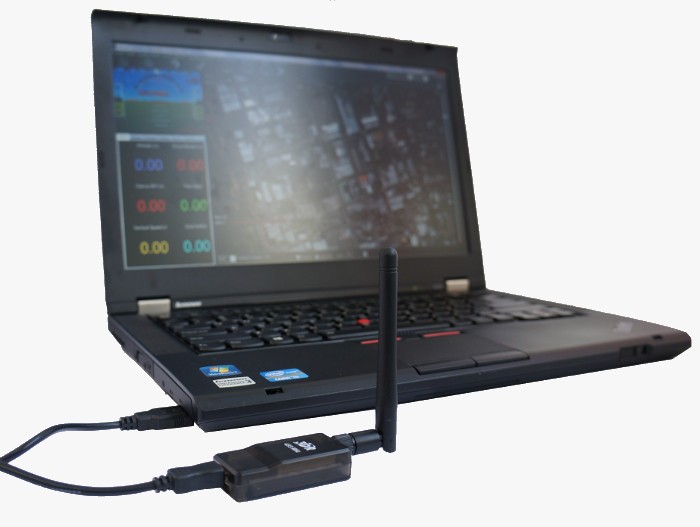
  2. Sluit de autopilot naar uw pc met behulp van een USB-C cable nodig heeft of radio telemetry link.
  1. Schroef de antenne vast SMA connectors Plaats de antennes handmatig op de ontvangers en zorg ervoor dat ze op een plek staan ​​met een vrij uitzicht op de hemel.
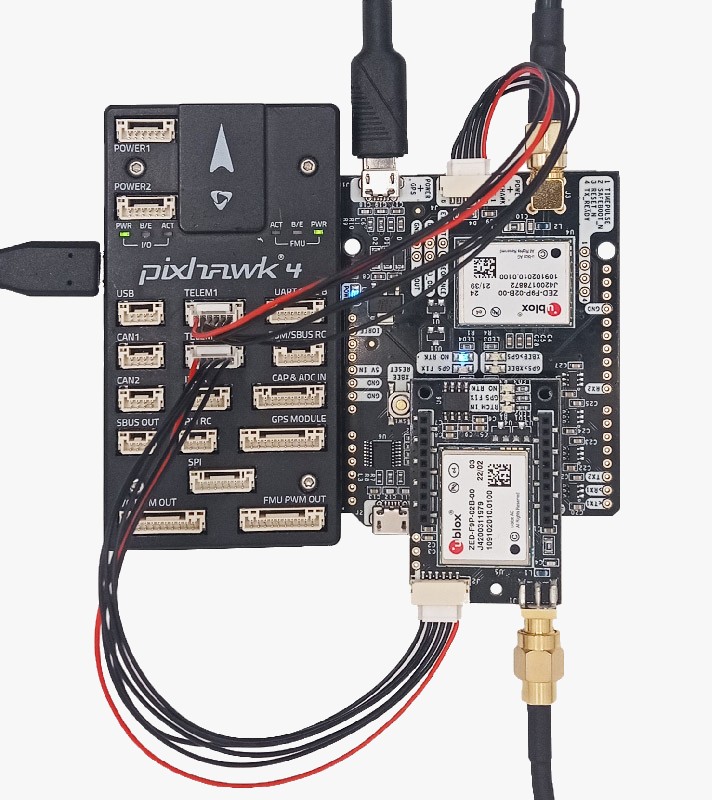
  2. Sluit de ontvanger aan op de autopilot en controleer of u een GPS lock.

Verzend RTK-correcties vanaf een grondstation met behulp van een basisstationontvanger.

Met Mission Planner het proces is uiterst eenvoudig, de instructies zijn hetzelfde simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) en simpleRTK3B Pro (Septentrio mosaic-X5) ontvangers.

  1. Open Mission Planner en maak verbinding met je rover autopilot leven COM port.
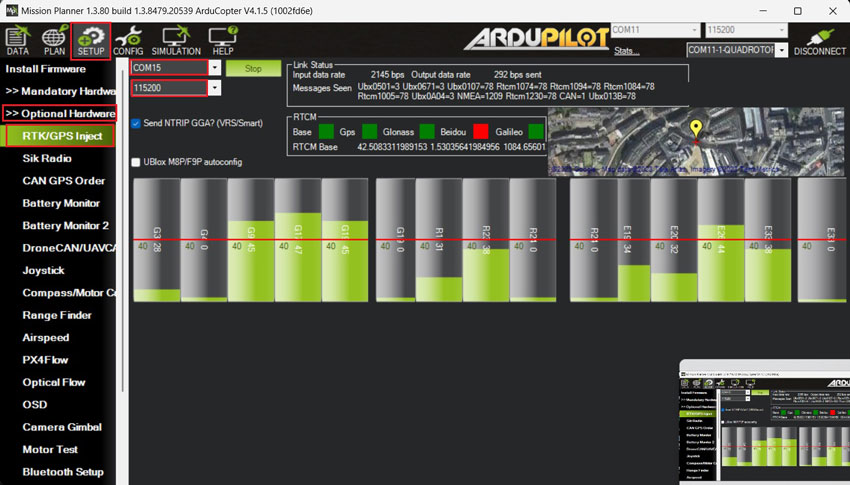
  2. Ga naar SETUP -> Optional Hardware -> RTK/GPS Inject.
  3. Selecteer het COM port Het GNSS-basisstation wordt gebruikt om verbinding te maken met de computer en de juiste instellingen te configureren. baudrate (normaal 115200). Drukken Connect.
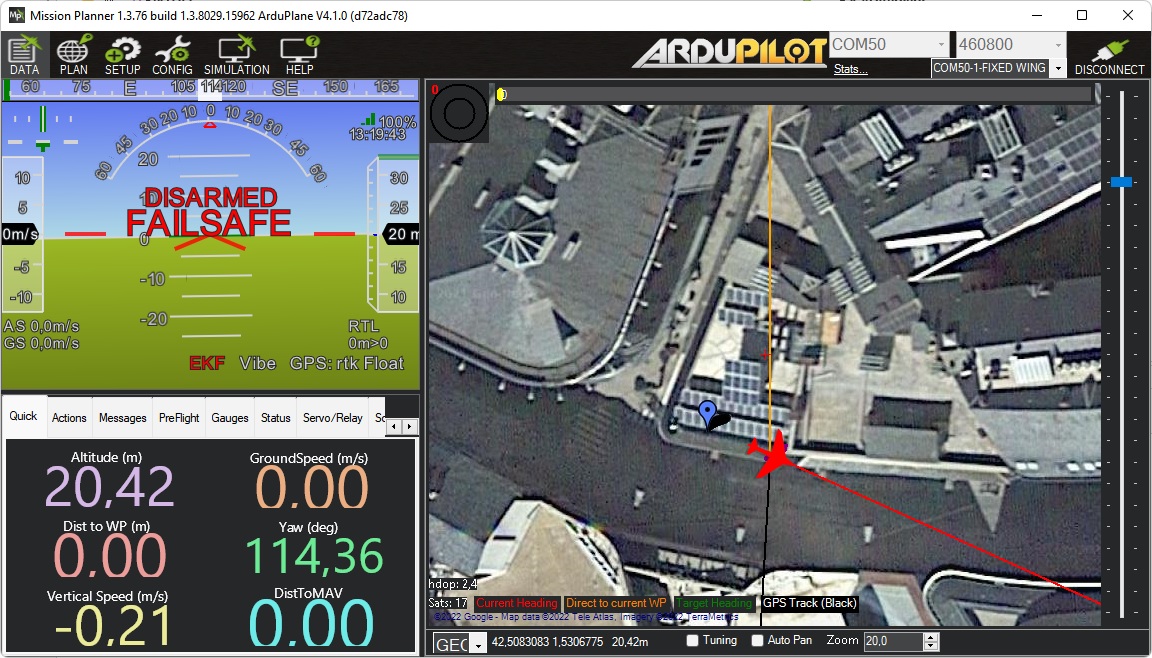
  1. Ga terug naar het hoofdscherm van Mission PlannerJe vindt er zowel het basisstation als de autopilot. rover posities.
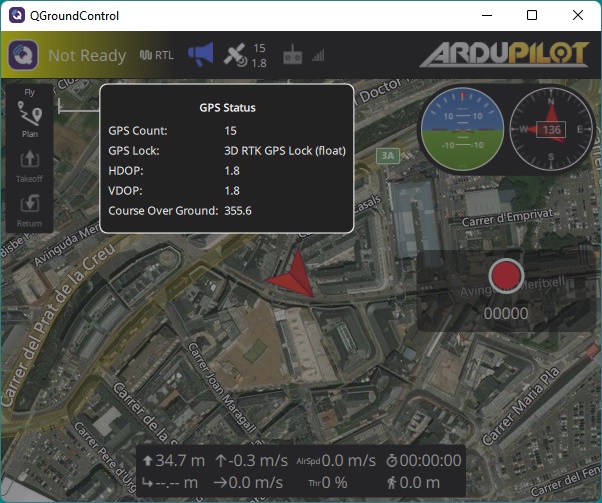
  2. De rover ontvangt correct RTCM-correcties van het basisstation als de Mission Planner GPS in RTK Float/Fixed mode.

QGroundControl detecteert automatisch beide simpleRTK2B Budget
en simpleRTK3B Pro borden (maar niet de simpleRTK2B Lite), aangesloten via USB op de computer waarop het programma draait.

Het configureert automatisch de ontvanger en begint correcties naar de GNSS-ontvanger op de autopiloot te streamen.

We hebben de automatische configuratie getest en het gedrag is niet altijd zoals verwacht. Daarom laten we in deze handleiding een alternatieve methode zien die dit wel ondersteunt. simpleRTK2B Lite De ontvangers fungeren als basisstations en werken altijd.

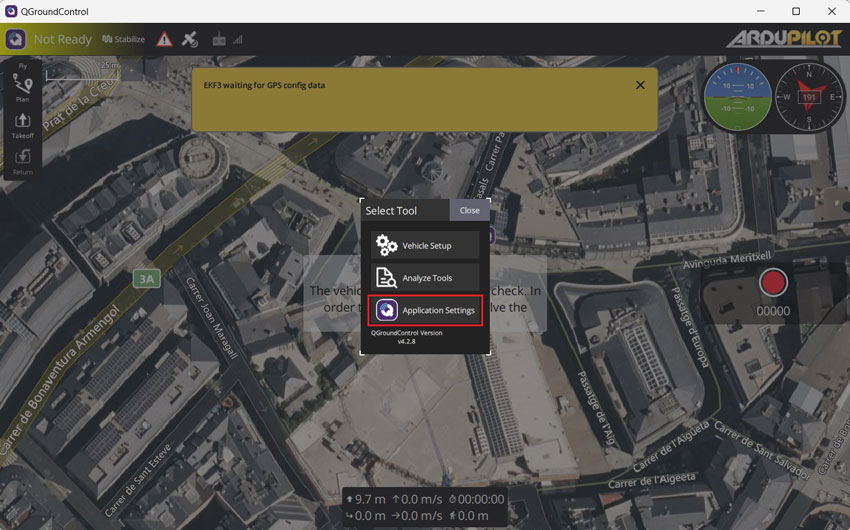
  1. Open QGroundControl en druk op Application Settings in het hoofdmenu.
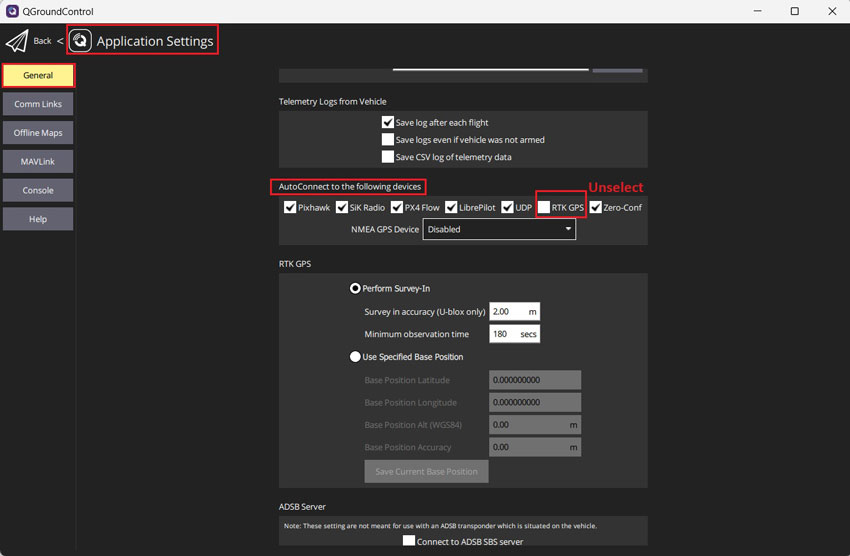
  1. Ga naar General –> AutoConnect to the following devices –> Unselect RTK GPS.
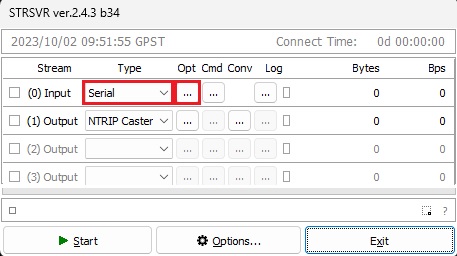
  1. lopen STRSVR application. Kiezen (0) Voer in als seriële poort, klik op de Opt…-knop.
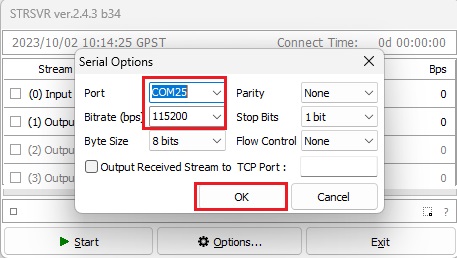
  1. Set Port aan de COM port van jouw GNSS receiver basisstation. Instellen Bitrate (bps) aan jouw GNSS receiver baudrate, Klik OK.
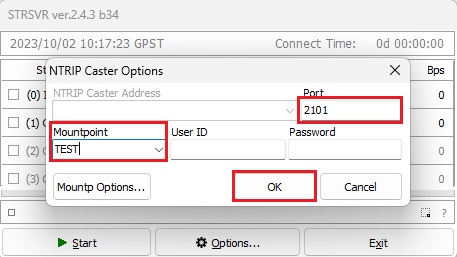
  1. Selecteren (1) Output as NTRIP Caster, click Opt… button.
  1. Set PortBijvoorbeeld 2101. reeks MountpointBijvoorbeeld TESTJe kunt vertrekken. UserID en Password leegmaken en klikken OK.
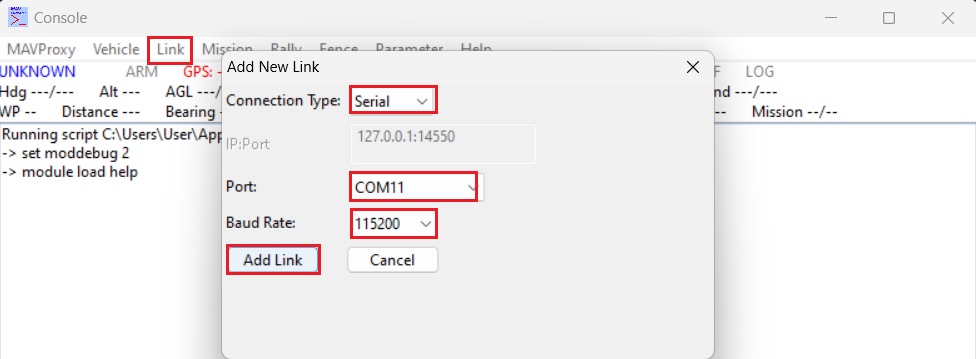
  1. lopen MAVProxy en ga naar Link –> Add –> Serial. Selecteer de telemetry link of automatische piloot COM port en instellen Baud Rate. Klikken Add Link.
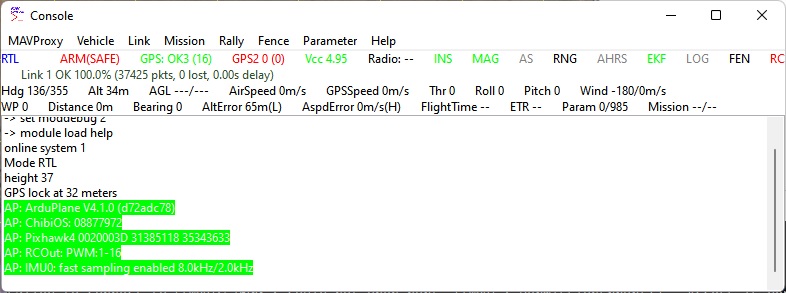
  1. Als de verbinding in orde is, uw MAVProxy Het scherm zou er ongeveer zo uit moeten zien.
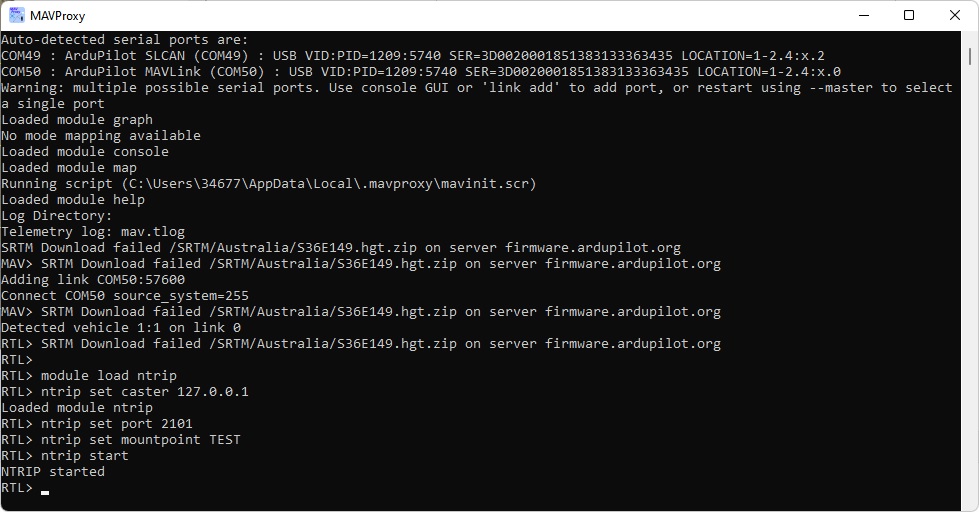
  1. Open MAVProxy Terminalvenster en typ:
    • module load ntrip
    • ntrip set caster 127.0.0.1
    • ntrip set port 2101
    • ntrip set mountpoint TEST
    • ntrip start
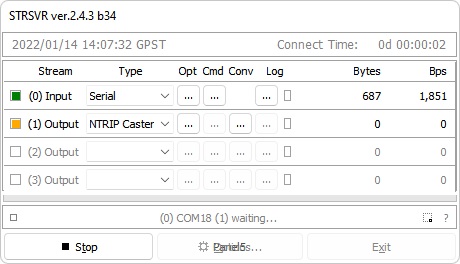
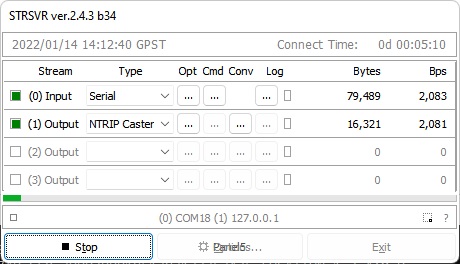
  1. Nadat de vorige stap is voltooid, STRSVR Het zou er ongeveer zo uit moeten zien als in het onderstaande voorbeeld, wat aangeeft dat er gegevens worden verzonden.
  1. De GNSS receiver De verbinding met uw autopilot ontvangt RTCM messages automatisch vanaf uw basisstation en invoeren RTK fix/float mode.

Misschien ook interessant voor je

Als je deze tutorial wilt doen, hebben we alle producten op voorraad en klaar om verzonden te worden.

RTK-assistent

Vind de beste producten voor uw toepassing met slechts een paar vragen.

Als je deze inhoud leuk vond, kun je ons volgen Twitter, YouTube, Facebook or LinkedIn om op de hoogte te blijven van dit soort inhoud.

Vragen of verzoeken?
Neem contact met ons op! Wij antwoorden <24 uur!

Contact ArduSimple
Sluiten

Toegang tot uw account en bestellingen

Or

Nieuwe klant? Maak je account
ArduSimple – Zeer nauwkeurige RTK-meetapparatuur en -oplossingen, eenvoudig gemaakt.

Wil je meer weten over GPS en RTK?

Als u het momenteel druk hebt, kunnen onze engineers u drie korte e-mails sturen met alle informatie die u nodig hebt om met uw project te beginnen.