
 en


Hoe te configureren u-blox ZED-X20P, ZED-X20D
Introductie
Deze pagina behandelt de u-blox Deze handleiding behandelt de ZED-X20 GNSS-ontvangers, inclusief de X20P- en X20D-varianten. Het biedt een stapsgewijze handleiding voor het basisgebruik van u-center 2, de software die is ontworpen voor prestatie-evaluatie, diepgaande analyse en configuratie van u-blox-ontvangers.
Start
Om het bord met de ZED-X20 te gebruiken, moet je in principe de volgende stappen doorlopen om het volgende te bereiken: RTK fix en bereik een nauwkeurigheid van centimeters met uw RTK-kaart.
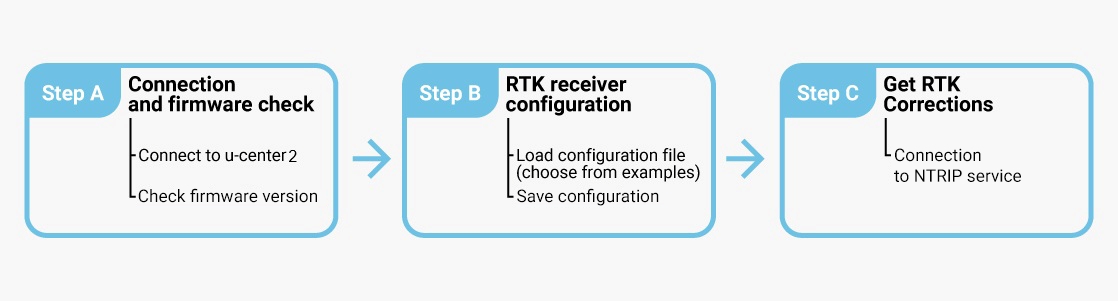
Stap A: Verbinding en firmwarecontrole
Aansluiten op u-center 2
- Downloaden u-center 2 voor Windows 10/11 (64-bit). Belangrijk: selecteer de build voor u-blox M10/F10/X20-producten, niet de oudere versie voor M8/M9/F9 of oudere GNSS-ontvangers.
- Nadat de installatie is voltooid, voert u uw gegevens in. u-blox Gebruik de inloggegevens voor het ondersteuningsportaal en log in via uw browser. Als u nog geen account heeft, klik dan hier. Registreren.
Voor de eerste keer inloggen is een internetverbinding vereist, maar daarna u-center Deel 2 is gestart en kan in volgende sessies offline worden gebruikt.
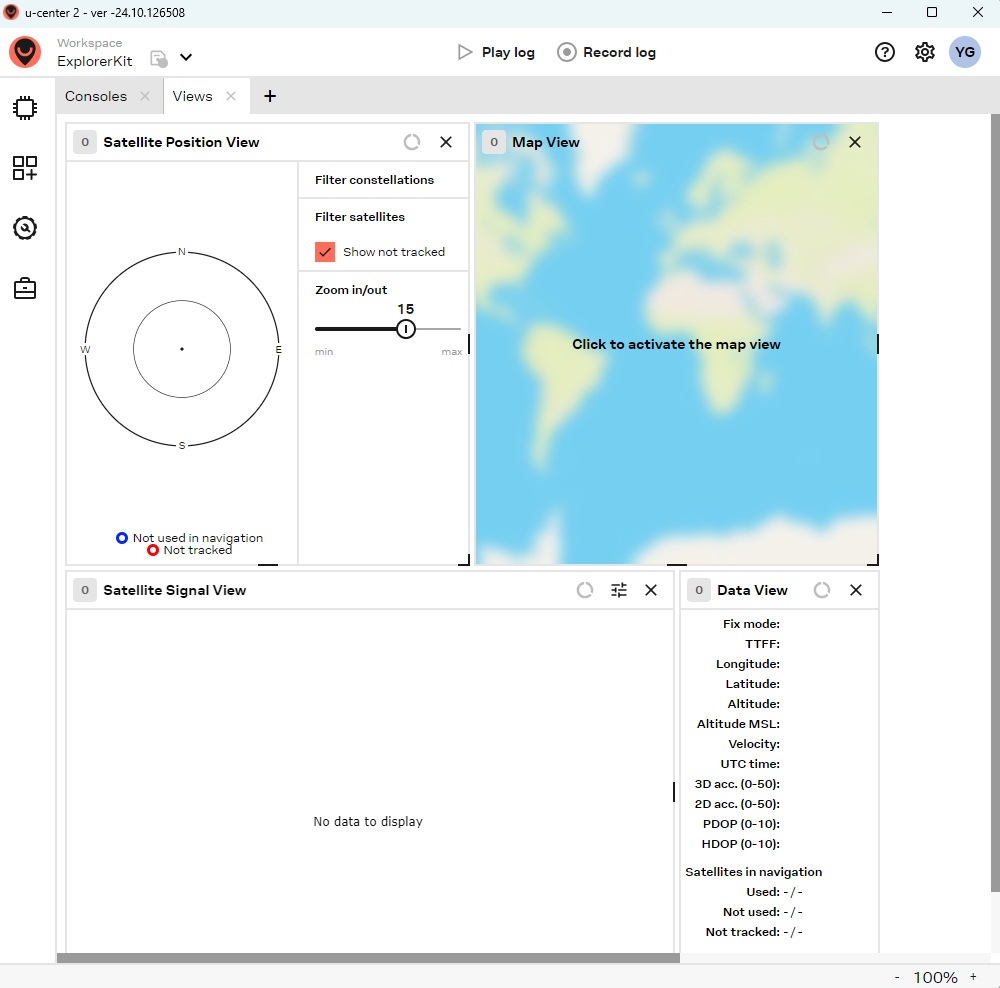
- Sluit de GNSS-antenne aan op uw ontvanger. Plaats de antenne voor functionele tests zo dat er vrij zicht op de hemel is; anders ontvangt u geen satellietsignalen.
Sluit de ontvanger aan op uw pc via de USB-poort met het label POWER+GPS.

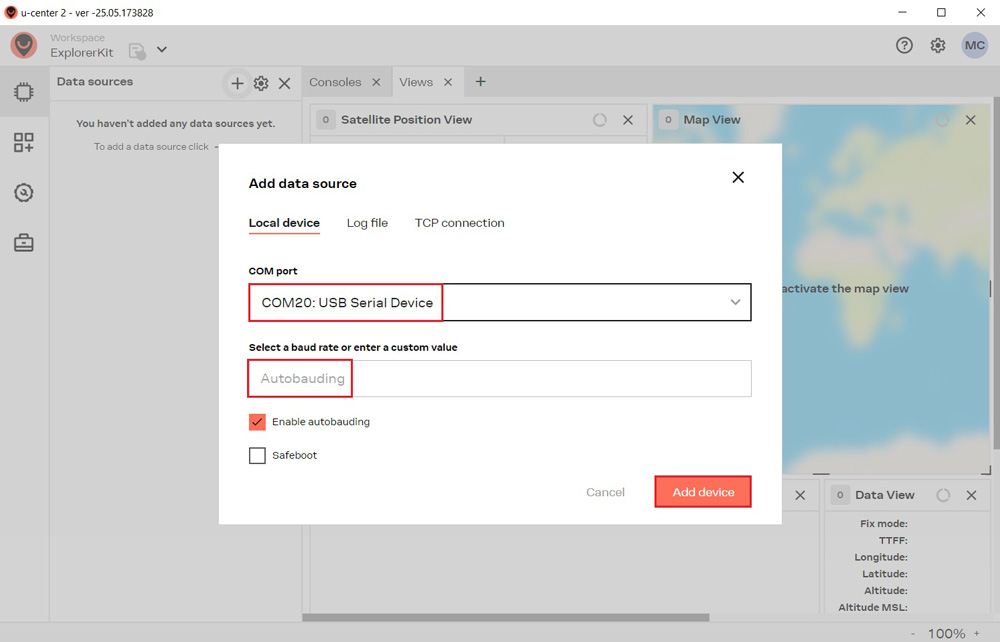
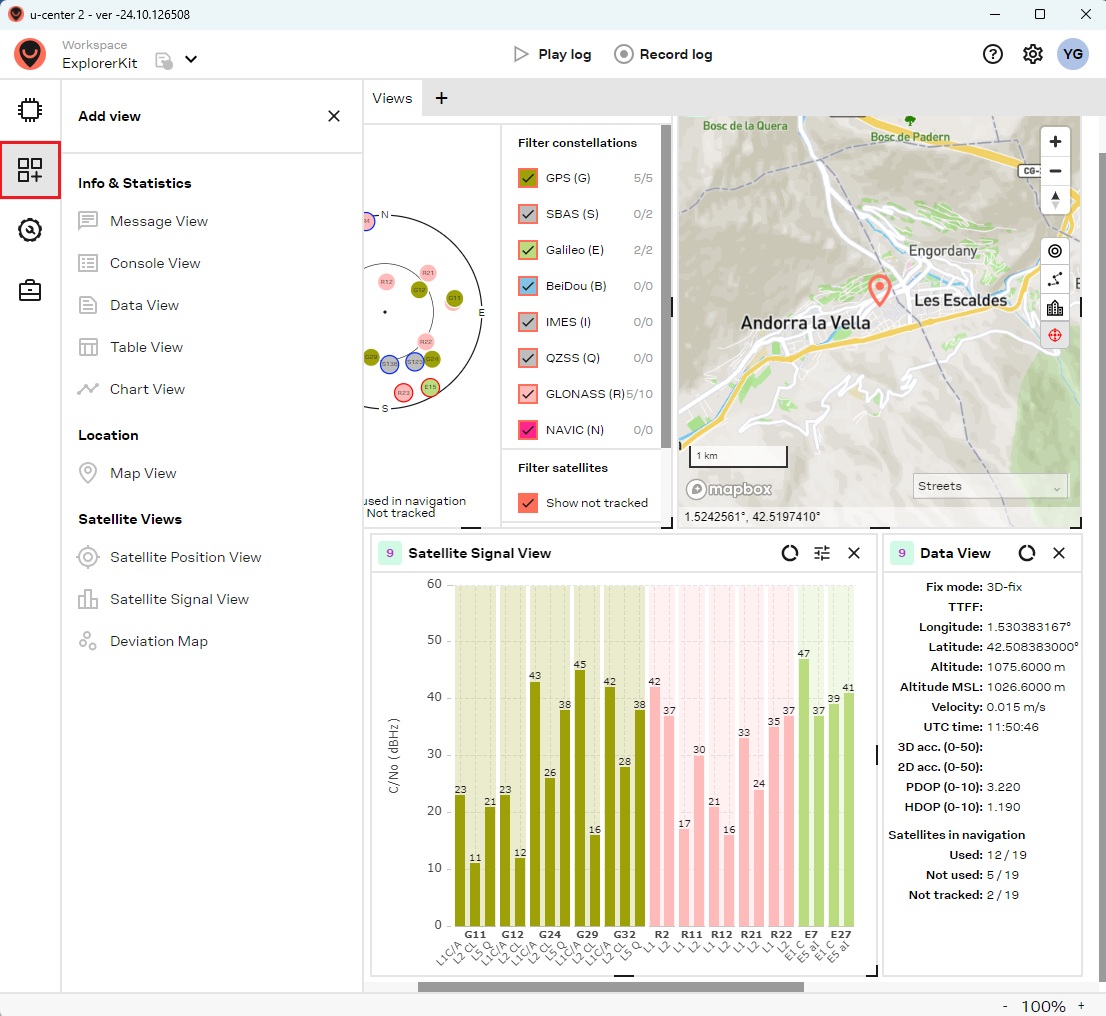
Klik Apparaten Klik vervolgens in de menubalk aan de linkerkant op de + pictogramSelecteer het apparaat. COM-poort En kies Autobaudratie voor automatische baudrate-detectie. Klik ten slotte. Apparaat toevoegen.
Om uw voorkeursweergaven toe te voegen, klikt u op de Weergave toevoegen pictogram in de menubalk aan de linkerkant.
Controleer firmwareversie
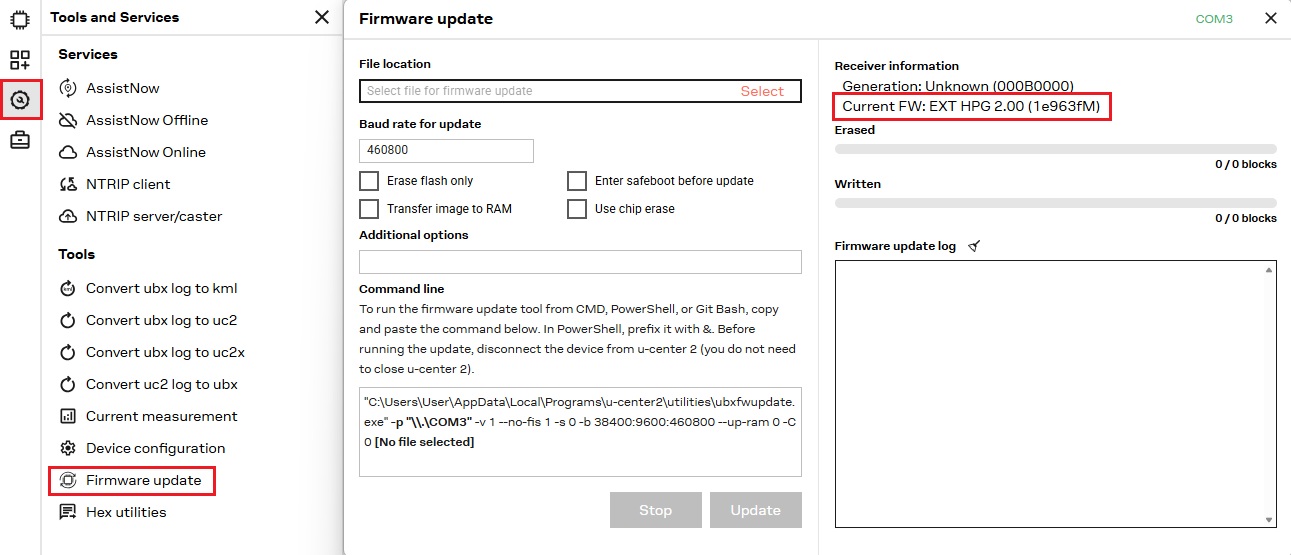
Om de firmwareversie te controleren, ga naar Hulpmiddelen en services > Firmware-updateDe huidige firmwareversie wordt weergegeven onder Ontvanger informatie.
Stap B: Configureer de ontvanger
Om u te helpen bij het configureren van uw ZED-X20-ontvanger, hebben we een aantal voorbeeldconfiguratiebestanden voorbereid.
Een configuratiebestand laden
Zoek in de onderstaande tabel het configuratiebestand dat het beste aansluit bij de vereisten van uw project en klik om het naar uw pc te downloaden. Deze configuratiebestanden zijn gebaseerd op firmwareversie 2.11. Voordat u een configuratiebestand laadt, dient u stap 8 hierboven te volgen. Controleer uw firmwareversie.en deze indien nodig bijwerken.
| Configuratie | Dien in |
|---|---|
BaseDetails Hiermee wordt uw ontvanger ingesteld als basisstation in de Survey-in-modus met een nauwkeurigheid van 2.5 m en een reactietijd van 60 seconden. Uitgaande van de standaard ZED-X20P-configuratie. Schakel hoge precisie in:
| Basis_2.11 |
Rover 1Hz Details Hiermee wordt uw ontvanger ingesteld als een rover met een verversingsfrequentie van 1 Hz. Uitgaande van een standaard ZED-X20P-configuratie. Schakel hoge precisie in:
| Rover_1Hz_2.11 |
Rover 25Hz Details Hiermee wordt uw ontvanger ingesteld als een rover met een verversingsfrequentie van 25 Hz. vanaf a Rover 1Hz-configuratie. Uitschakelen op USB NAV-PVT en RXM-COR:
| Rover_25Hz_2.11 |
Rover 1Hz + Galileo HAS correcties Details Hiermee wordt uw ontvanger ingesteld als een rover met een updatesnelheid van 1 Hz, inclusief Galileo HAS correcties. vanaf a Rover 1Hz-configuratie. Uitschakelen op USB NAV-PVT en RXM-COR:
| Rover_1Hz_GAL_HAS_2.11 |
Rover 1Hz + verzend NMEA-berichten naar Bluetooth, BLE of radio inpluggenDetails Met deze configuratie kunt u de ontvanger via Bluetooth, BLE of via een draadloze verbinding met uw mobiele apparaat verbinden. radio en andere communicatieplug-ins op de Xbee-socket. Vanaf rover 1Hz-configuratie. Uitschakelen op USB NAV-PVT en RXM-COR:
| Rover_1Hz_plugin_2.11 |
Rover 1Hz + verzend GGA-berichten naar 4G NTRIP inpluggenDetails Met dit configuratiebestand kunt u verbinding maken met NTRIP client met VRS-koppelpunten. Vanaf rover 1Hz-configuratie. Uitschakelen op USB NAV-PVT en RXM-COR:
| Rover_1Hz_4G_2.11 |
Nabewerking van RAW-gegevens (PPK) bij 1 HzDetails Dit configuratiebestand maakt het mogelijk om onbewerkte gegevens uit te voeren. Vanaf rover 1Hz-configuratie. Uitschakelen op USB NAV-PVT en RXM-COR:
| PPK_2.11 |
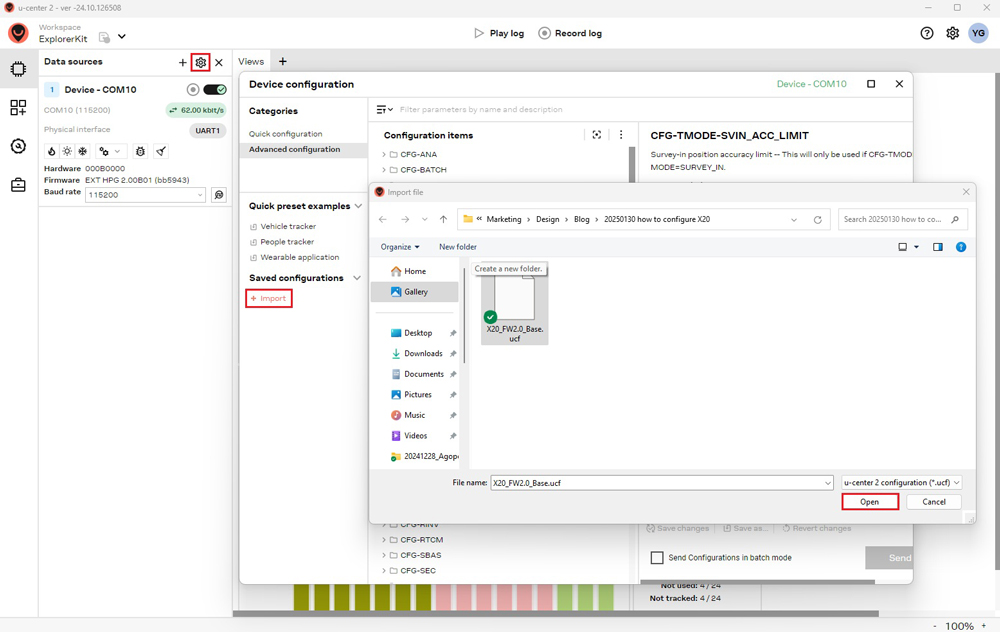
Klik in de menubalk op het tandwielpictogram om te openen Apparaat configuratie. Onder Opgeslagen configuraties, Klik +Importeren, kies uw configuratiebestand en klik Open om het te importeren.
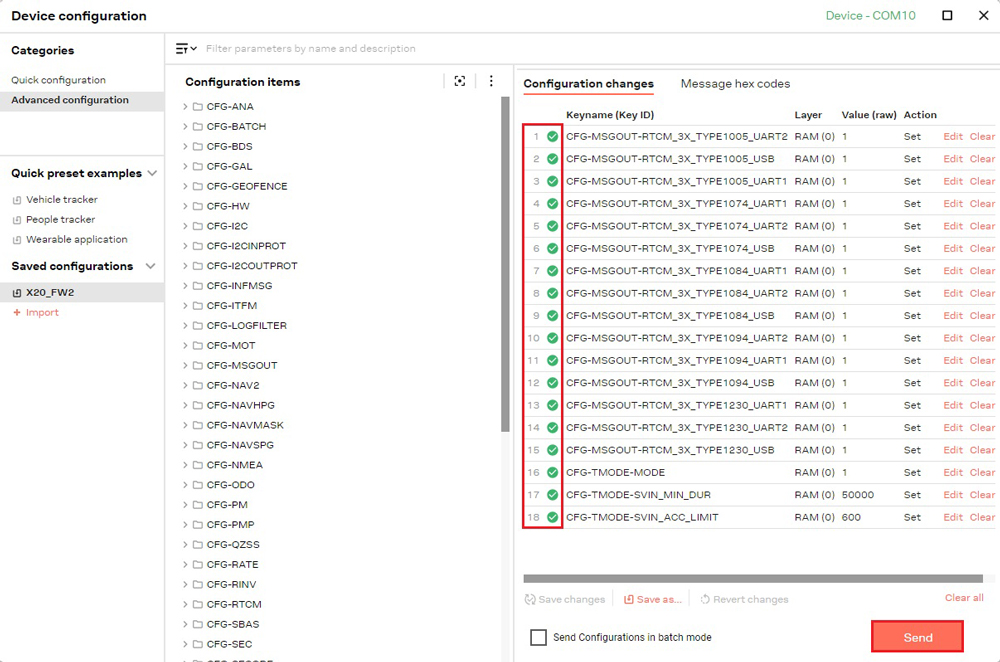
Klik VerstuurEr verschijnt een groen vinkje onder Configuratiewijzigingen om de actie te bevestigen.
Stap C: RTK-correcties verkrijgen
Om met GNSS-ontvangers een nauwkeurigheid van centimeters te bereiken, zijn RTK-correcties nodig. Er zijn twee manieren om deze te verkrijgen:
- NTRIP correctieservice (de eenvoudigste optie)Deze methode vereist slechts een rover ontvanger en toegang tot een correctiedienst, waardoor een apart basisstation overbodig wordt.
- Baseren-Rover setup: In deze configuratie bedient u een lokaal basisstation dat RTK-correcties genereert en deze rechtstreeks naar het apparaat verzendt. rover.
NTRIP correctiedienst
NTRIP (Networked Transport of RTCM via Internet Protocol) is een protocol voor het streamen van GNSS-gegevens via internet. Het maakt de overdracht mogelijk van realtime correctiegegevens van een referentiestation naar een GNSS-station. rover of gebruikersapparaat.
Om de inloggegevens (serveradres, poort, gebruikersnaam en wachtwoord) te verkrijgen, zoek je naar beschikbare RTK-correctiediensten in uw land.
Verbinding maken met de caster Voor correctiegegevens is het volgende vereist: UBX-NAV-PVT or NMEA GGA-berichten om ingeschakeld te worden. Als u onze laadt. Rover configuratiebestandDeze stap is niet nodig.
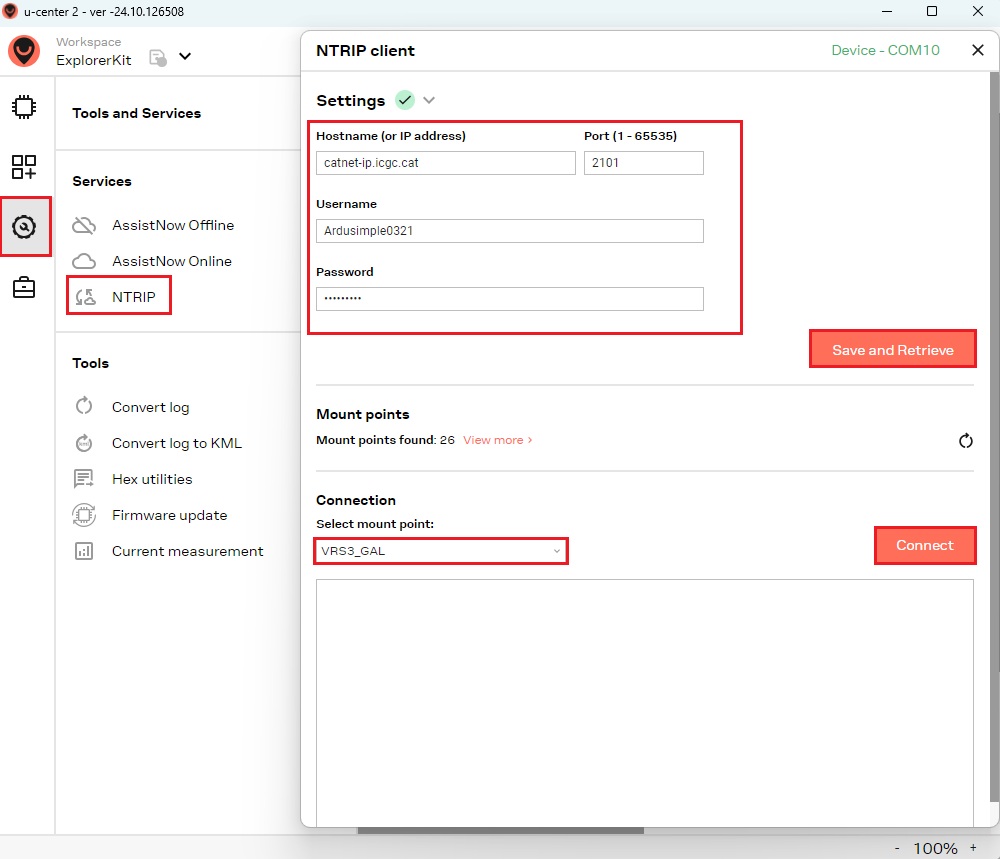
Navigeer naar Hulpmiddelen en services > Services > NTRIPVoer de hostnaam (of het IP-adres), poort, gebruikersnaam en wachtwoord in voor de NTRIP caster. Klikken Opslaan en ophalen om beschikbare koppelpunten op te halen, selecteer er vervolgens een en klik. Connect.
U kunt ook verbinding maken met NTRIP via uw mobiele apparaat — een handige optie voor veldwerk. Zie onze handleiding voor meer informatie: Hoe Centimeter GPS te gebruiken met elke Android-app (gesimuleerde locatie).
U kunt ook verbinding maken met NTRIP Correcties kunnen worden aangebracht met behulp van een van de onderstaande communicatieplugins. Raadpleeg de gebruikershandleiding van elk product voor meer informatie.
- Aanbieding!
 Plugins
4G NTRIP Master
156€ Dit product heeft meerdere varianten. De opties kunnen worden gekozen op de productpagina - Aanbieding!Geproduceerd in Europa
-
Baseren-Rover Correcties
Een basis-Rover Voor de configuratie zijn twee RTK-ontvangers nodig: één geconfigureerd als basisstation dat correctiegegevens verzendt via een radio module naar de andere ontvanger die is geconfigureerd als een RoverAls alternatief kunt u een van onze voorgeconfigureerde opties gebruiken. GNSS RTK-basis en rover kits.
-
- Plugins
Radio module eXtra Long Range (XLR)
161€ Dit product heeft meerdere varianten. De opties kunnen worden gekozen op de productpagina - Plugins
Radio module Long Range (LR)
101€ Dit product heeft meerdere varianten. De opties kunnen worden gekozen op de productpagina -
Geavanceerde functionaliteit
Firmware update
- In sommige gevallen moet u de firmwareversie bijwerken:
- ZED-X20P-module: Als de firmwareversie lager is dan 2.10 (20 mei 2026), is een update vereist.
- ZED-X20D-module: Als de firmwareversie lager is dan 2.00 (1 juli 2026), is een update vereist.
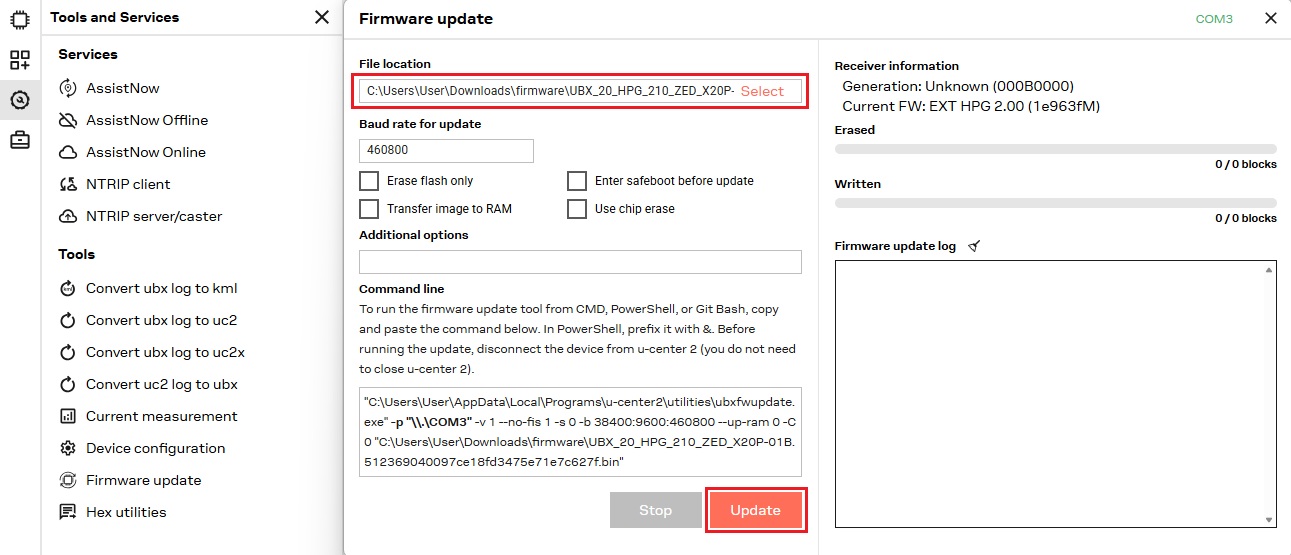
- Download de nieuwste firmware voor uw ontvanger, selecteer het bestand op uw schijf en klik bijwerken.
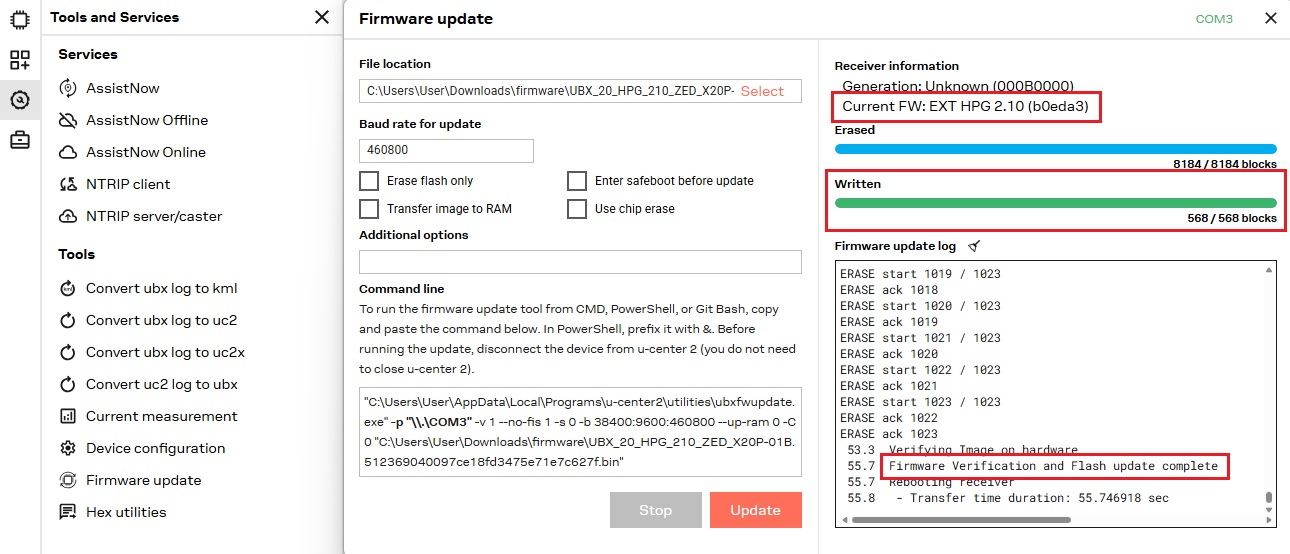
Nadat het proces is voltooid, een Firmware-update voltooid Er verschijnt een bericht.
Aangepaste configuratie
Als u een aangepaste configuratie voor de ontvanger wilt maken of specifieke berichten wilt in- of uitschakelen, kunt u de volgende stappen volgen:
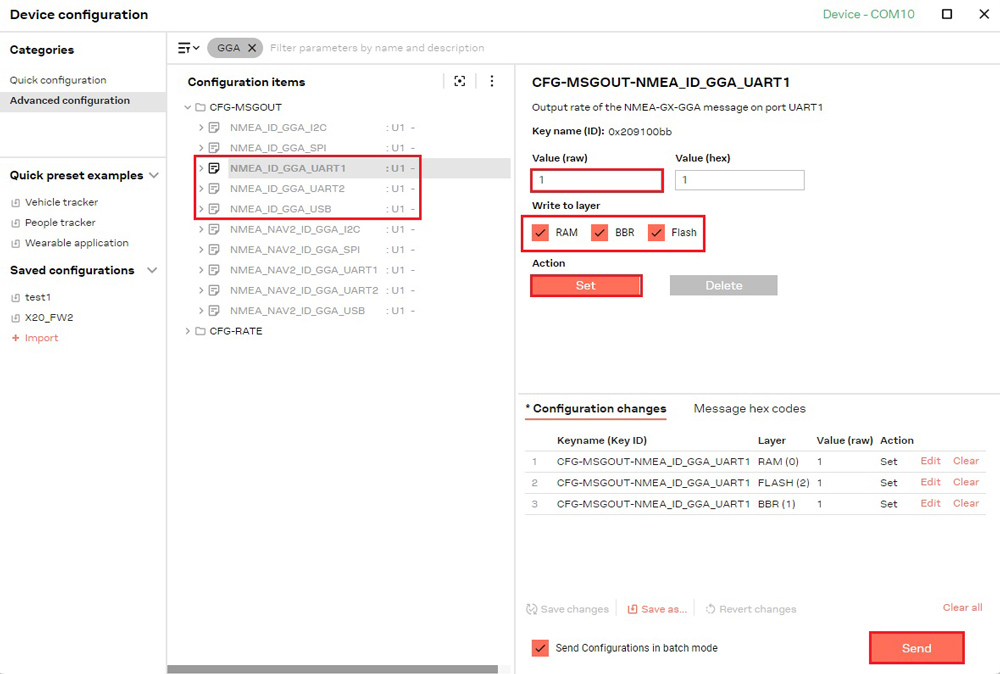
Selecteer de configuratie-items die u wilt wijzigen. Nadat u de waarden hebt aangepast, kiest u de lagen waarnaar de wijzigingen moeten worden geschreven. Voor tijdelijke wijzigingen selecteert u RAM (Instellingen gaan verloren na een reset van het apparaat). Om wijzigingen permanent te bewaren, selecteer je RAM, BBR en Flash.
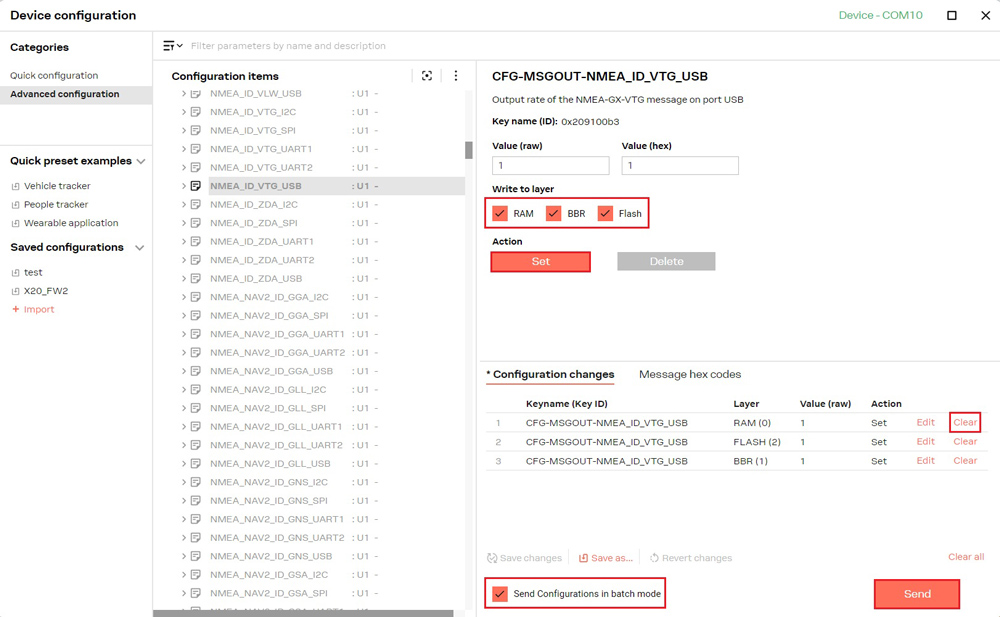
- Klik SetHet item, de waarde ervan en de geselecteerde lagen worden toegevoegd aan de Lijst met configuratiewijzigingen.
- Herhaal stap 8 tot en met 9 om uw lijst met configuratiewijzigingen samen te stellen.
- Geef je mening over de lijst met wijzigingen om naar het apparaat te worden verzonden. Om de volgorde te wijzigen, sleept u een item naar een nieuwe positie in de lijst met configuratiewijzigingen. Om een item te verwijderen, selecteert u Wissen. Standaard wordt elke eigenschap als een afzonderlijk UBX-bericht verzonden. Door te selecteren Verzend configuratie in batchmodus groepeert alle eigenschappen voor elke laag in één enkel UBX-bericht, waardoor het totale aantal berichten wordt verminderd en de transmissie wordt versneld.
- Klik Verstuur om de wijzigingen op uw apparaat toe te passen.
- Om de . op te slaan huidige wijzigingslijst als voorinstelling, klik Opslaan als… — het zal dan verschijnen onder Opgeslagen configuraties.
Maak je eigen configuratiebestand aan.
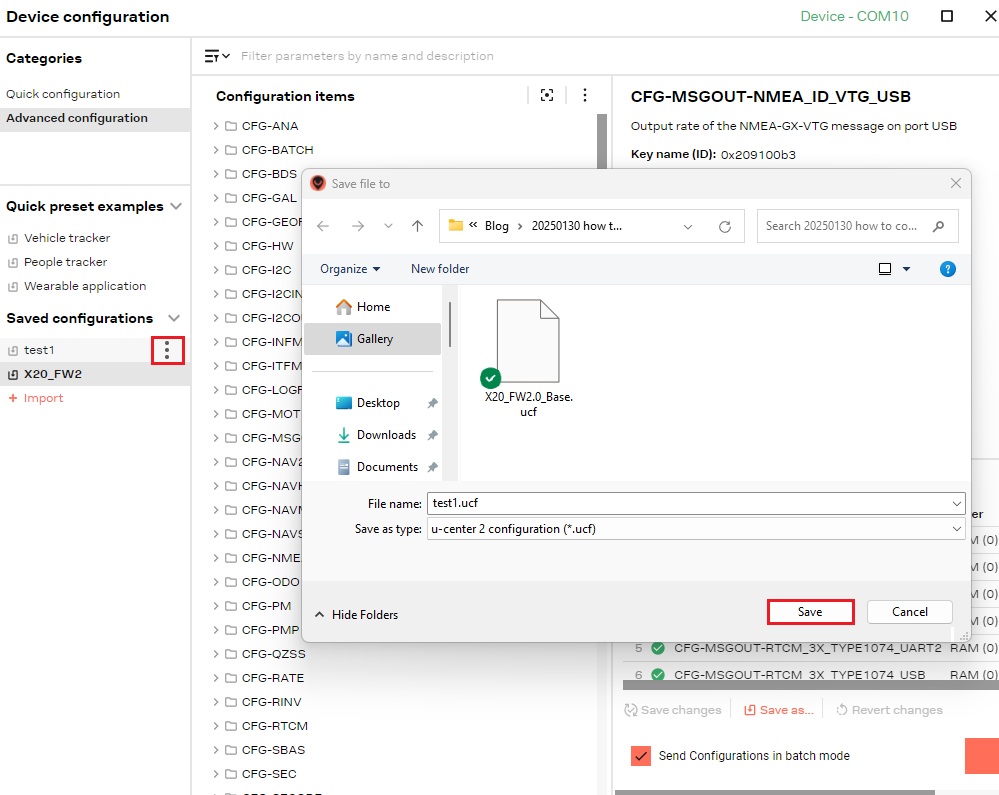
De configuratie kan als lokaal bestand worden geëxporteerd. .ucf-bestand, wat het gebruik met andere ontvangers vergemakkelijkt.
- Selecteer de gewenste configuratie en klik op de drie-punts pictogramEn Select ExporterenKies de gewenste bestemmingsmap en bestandsnaam en klik vervolgens op OpslaanHet geëxporteerde .ucf-bestand wordt opgeslagen in de opgegeven map.
Enable Galileo HAS
Galileo Zeer nauwkeurige service (HAS) is een gratis dienst die de nauwkeurigheid van GNSS-positionering verbetert van ongeveer 1-2 meter tot ongeveer 20 centimeter onder goede omstandigheden. Het zendt correcties rechtstreeks uit via Galileo satellietenwaardoor een lokaal basisstation of betaald abonnement overbodig is — ideaal voor afgelegen gebieden gebieden zonder internet of radio verbindingsinfrastructuur.
Beginnend met firmwareversie 2.10, Galileo HAS correcties komen beschikbaar voor de u-blox X20P-module. In staat te stellen Galileo HAS Voor meer informatie over de functionaliteit kunt u de onderstaande stappen volgen.
- Zorg ervoor dat uw module firmwareversie 2.10 of hoger gebruikt. Zo niet, werk dan bij naar de nieuwste versie door de instructies te volgen. Firmware update gedeelte van deze gids.
- Laad de Rover 1Hz met Galileo HAS correcties configuratiebestand door de stappen in de te volgen Een configuratiebestand laden gedeelte van deze gids.
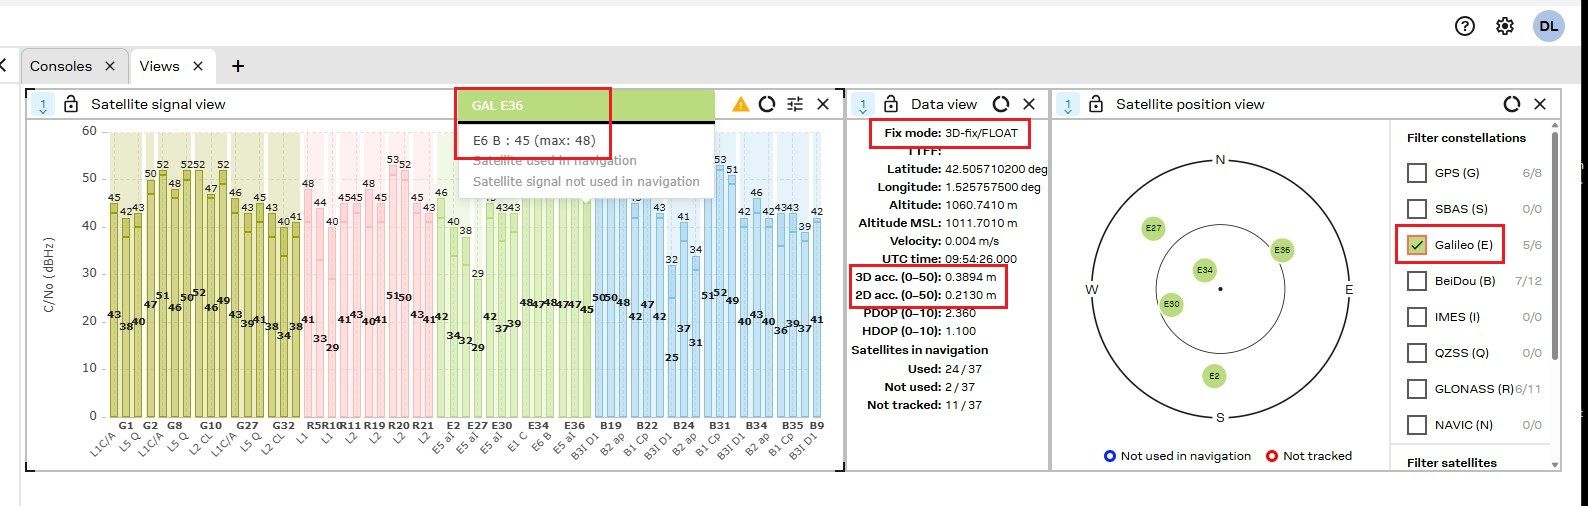
- Zodra de configuratie is geladen, NTRIP De functionaliteit zal ophouden te werken. Dit is echter niet nodig zolang de ontvanger nog steeds ontvangt. Galileo satellieten een E6-B signaalDeze satellieten zullen HAS-correcties aan de ontvanger leveren, waardoor de nauwkeurigheid tot op decimeterniveau wordt verbeterd (aangegeven door een RTK Float fix type).
Richtingsconfiguratie (ZED-X20D)
Het volgende gedeelte is uitsluitend van toepassing op gebruikers van de simpleRTK 4 Dual uitgerust met de u-blox ZED-X20D moduleDit geldt niet voor gebruikers van de simpleRTK 4 Optimum met de ZED-X20P-module.
Volg deze installatiehandleiding voor dubbele antennes om nauwkeurige koersgegevens te verkrijgen. u-blox ZED-X20D-module.
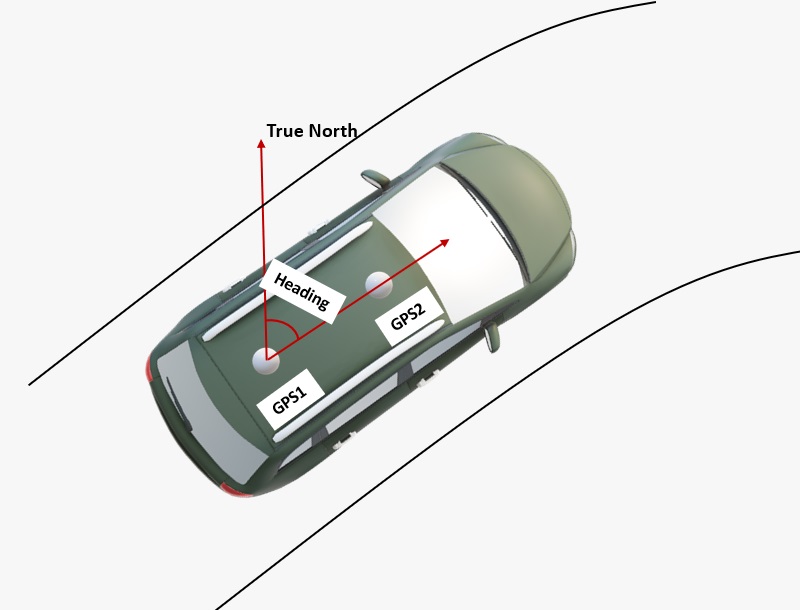
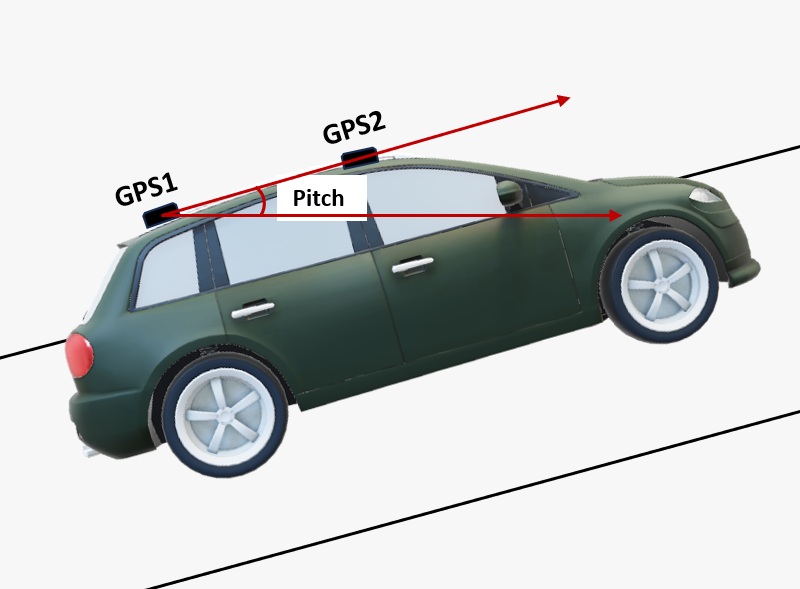
- De koersuitvoer geeft de hoek met de klok mee weer van het ware noorden naar de vector die wordt gedefinieerd door de basislijn die loopt van de hoofdantenne (aangeduid als GPS1 op het bord) naar de secundaire antenne (aangeduid als GPS2). De hellingshoek geeft de hellingshoek van het voertuig of de drone ten opzichte van het horizontale vlak aan.
- Standaard moeten de antennes in de lengterichting van de voertuigas worden gemonteerd, waarbij de hoofdantenne (aangeduid als GPS1) zich aan de achterzijde bevindt.
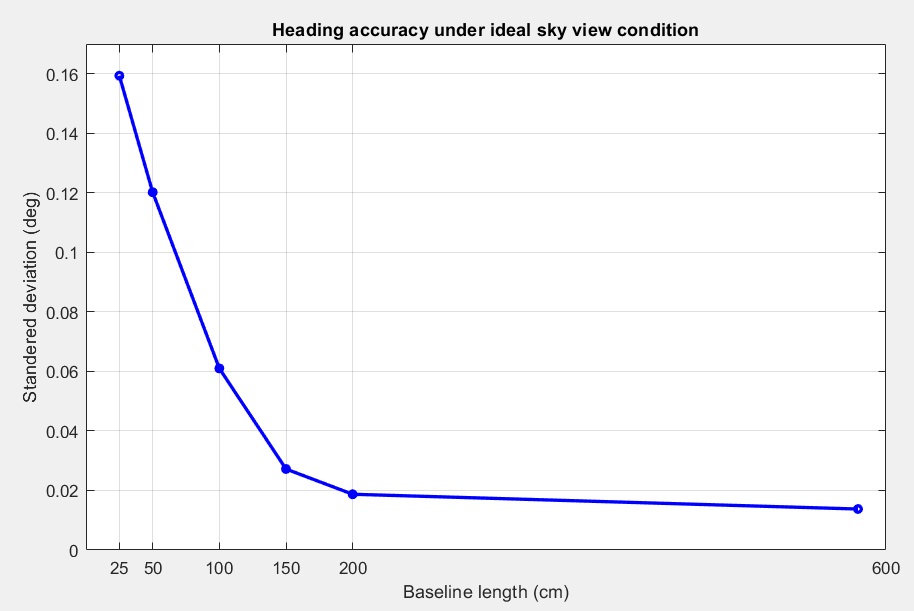
De nauwkeurigheid van de koersbepaling hangt af van de afstand tussen de antennes — hoe langer de basislijn, hoe beter de nauwkeurigheid. Een basislijn van 1 meter is doorgaans nodig voor een nauwkeurigheid van minder dan een graad, hoewel dit niet altijd haalbaar is voor veel voertuigen. Met een goede opstelling kan 0.5 meter nog steeds goede resultaten opleveren, terwijl 0.3 meter ook werkt, maar mogelijk een ruisiger signaal produceert.
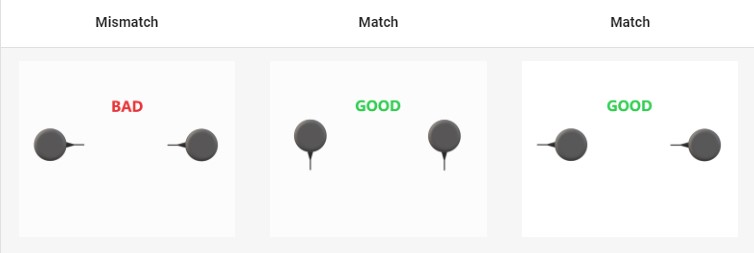
- Voor optimale prestaties moeten beide GNSS-antennes identiek zijn en consistent ten opzichte van elkaar georiënteerd zijn – de antennekabels moeten bijvoorbeeld aan dezelfde kant van beide antennes uitkomen. Dit zorgt voor een correcte uitlijning van de RF-fasecentra, wat essentieel is voor een nauwkeurige koersbepaling (merk op dat het werkelijke RF-fasecentrum vaak verschoven is ten opzichte van het fysieke middelpunt van de antenne). Bovendien moeten de lengtes van de RF-kabels voor beide antennes gelijk zijn om de best mogelijke resultaten te behalen.
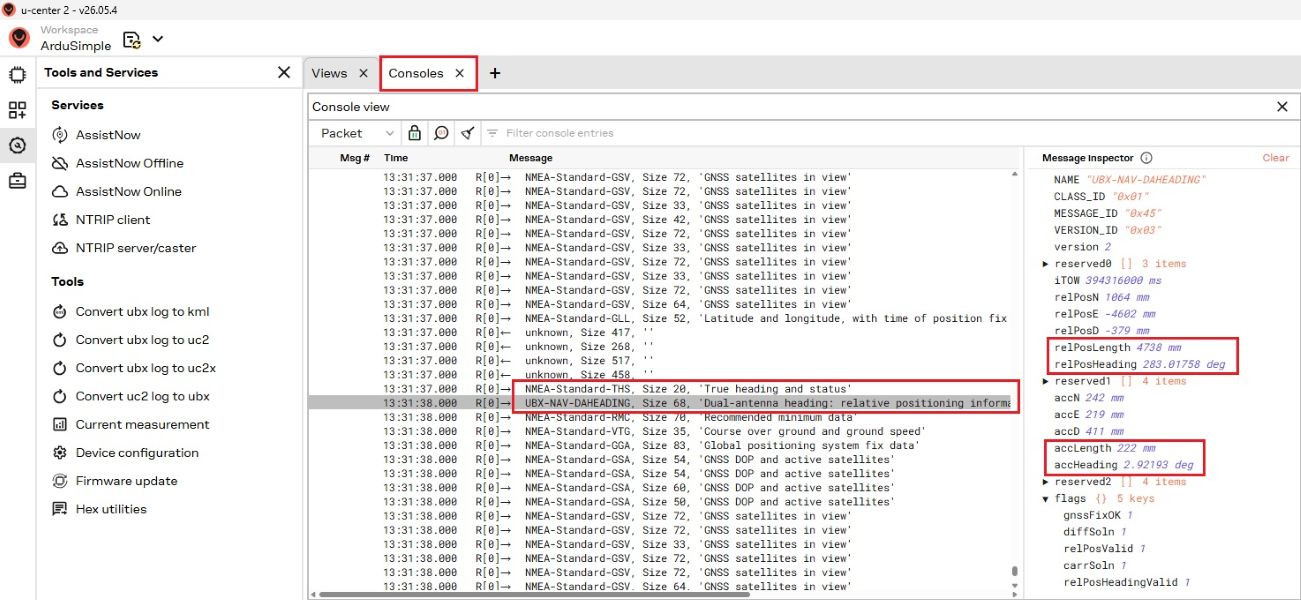
Alle informatie over de koersuitvoer — inclusief de positievector, de koers van antenne 1 naar antenne 2 en de bijbehorende nauwkeurigheidscijfers — is beschikbaar binnen de UBX-NAV-DAHEADING bericht. De CFG-NAVSPGDAHEADING_OFFSET Het configuratie-item maakt het mogelijk om de uiteindelijke kopwaarde te rapporteren in de NMEA THS (ware koers en status) Het bericht moet de voorwaartse richting van het voertuig weergeven in plaats van de basislijn van de antenne.
Logbestand vastleggen
Uw u-center 2-softwaresessie kan tijdens de uitvoering worden opgenomen en op elk gewenst moment worden afgespeeld om praktijkomstandigheden te simuleren voor debug- en testdoeleinden.
- Klik op de Logboekknop opnemenIn het dialoogvenster dat verschijnt, kunt u de bestandslocatie opgeven door te klikken. Veranderen en het invoeren van de gewenste logbestandsnaam. Klikken Registratielogboek om de opname te starten.
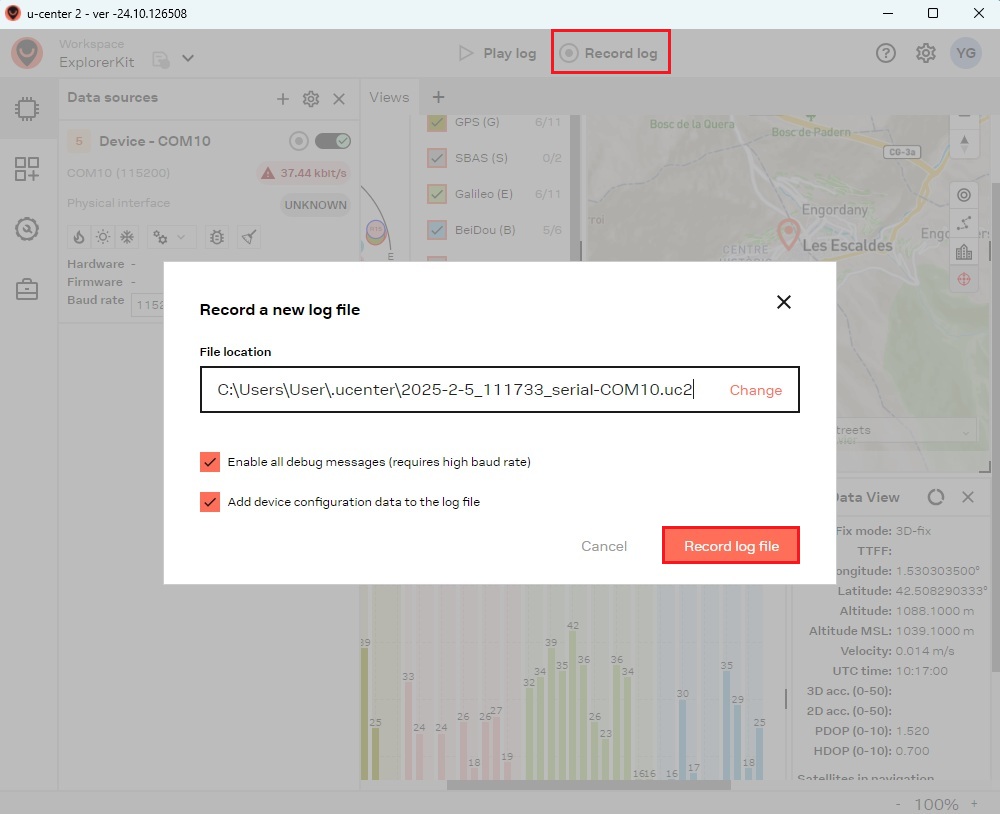
Klik Stop met opnemen af te maken. Twee logbestanden zal worden gered: iemand met een .uc2-extensie en een met een .ubx-extensie. De .ubx-bestand is achterwaartse compatibiliteit Met verouderde scripts en oudere u-center-versies kan het niet rechtstreeks door u-center 2 worden gebruikt. .uc2-bestanden kan worden teruggespeeld in u-centrum 2.
Afspeellogbestand
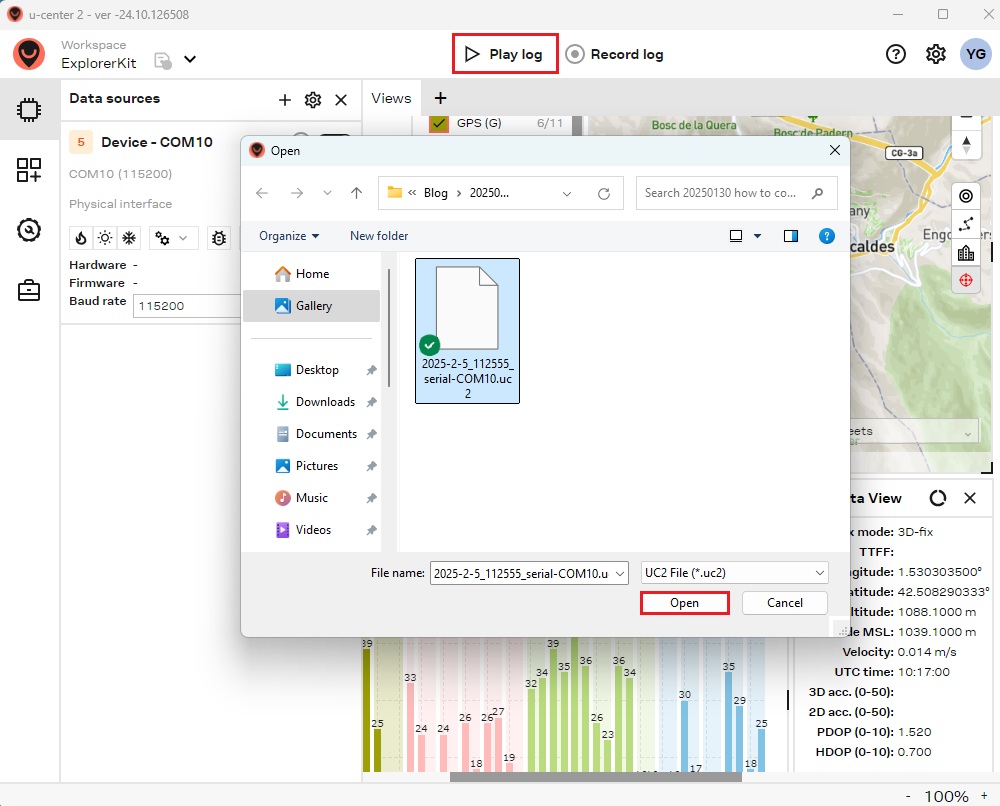
Om een bestaand logbestand af te spelen, klikt u op de Afspeellogboekknop, Selecteer een logbestanden klik Open.
Documentatie
Als u een gevorderde gebruiker bent die gedetailleerde informatie zoekt, raadpleeg dan de u-center 2 Gebruikershandleiding en Beschrijving van de ZED-X20-interface.
- RTK4 Boards
Micro u-blox ZED-X20P
Vanaf 253€ Dit product heeft meerdere varianten. De opties kunnen worden gekozen op de productpagina