Update (04 / 09 / 2026): We hebben voldoende voorraad van al onze producten, vind ons ook bij en    Hoe u een offerte kunt krijgen

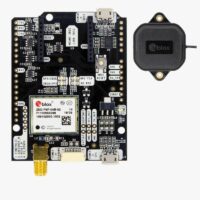
Hoe te configureren simpleRTK2B – Basis Starterspakket (ZED-F9P module) en sluit deze aan op Ardupilot om een ​​centimeter nauwkeurige GPS-locatie te krijgen

hoe-te-configureren-simpleRTK2B-en-verbind-met-ArduPilot-cover

Inhoudsopgave

We hebben deze tutorial gemaakt voor de basisinstallatie wanneer u uw RTK-ontvanger moet aansluiten die wordt aangedreven door de ZED-F9P module naar ArduPilotWe begeleiden u door de stappen die nodig zijn om uw ontvanger te configureren, een goede communicatie tussen de apparaten te garanderen en de verbinding tot stand te brengen. RTK corrections om een ​​nauwkeurigheid tot op centimeterniveau te bieden voor uw ArduPilot project.

Vereiste hardware

Vereiste software

Voor aanvang

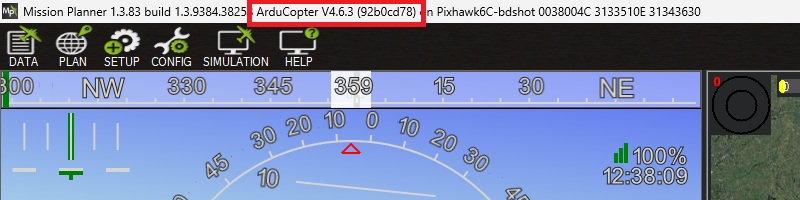
Controleer alstublieft uw ArduPilot firmware door uw . te verbinden Pixhawk met uw computer via een USB-naar-USB-C-kabel en open de kabel. Mission Planner. De firmware version shows in de bovenste balk van de Mission Planner venster.
Houd er rekening mee dat we de tutorial hebben gevalideerd met de volgende firmwareversies:
  • ArduRover 4.6.0 and 4.6.3
  • ArduCopter 4.6.0 and 4.6.3
  • ArduPlane 4.6.0 and 4.6.3
Als je hardloopt firmware version 4.0 Of als u een lagere waarde heeft, dient u de firmware bij te werken volgens de volgende instructies. Handleiding voor het laden van firmware in ArduPilotAnders zijn sommige beschreven parameters mogelijk niet van toepassing. Als uw Pixhawk Als een andere automatische piloot actief is, volg dan de instructies. Firmware laden op boards zonder bestaande ArduPilot-firmware.

Hoe te verbinden ZED-F9P Bord met ArduPilot?

Configure simpleRTK2B ontvanger

  1. Sluit de ontvanger aan op uw pc via de USB-poort met het label POWER+GPS met een USB-C-kabel.
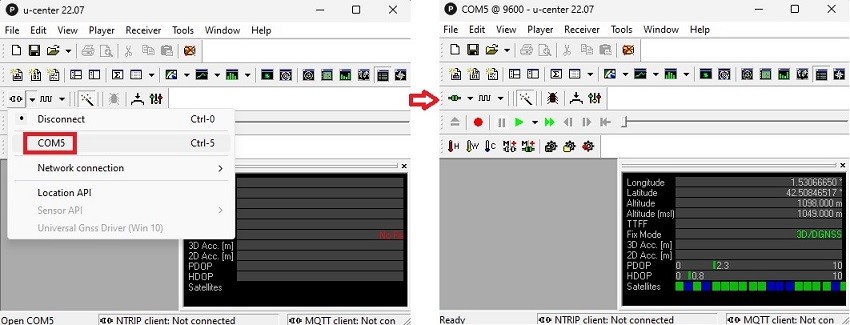
    1. Open u-center en sluit uw ontvanger aan via COM port.
  1. Zorg ervoor dat uw RTK-ontvanger beschikt over Firmware 1.13Als u hulp nodig heeft bij het controleren van de firmwareversie van uw ontvanger of het bijwerken ervan, kunt u terecht op onze website. configuratiebestand pagina voor gedetailleerde instructies. De maximale frequentie van Firmware 1.32 voor jouw ZED-F9P ontvanger is 7HzDaarom raden we aan om gebruik te maken van Firmware 1.13 voor een 10Hz Updatefrequentie in deze handleiding.
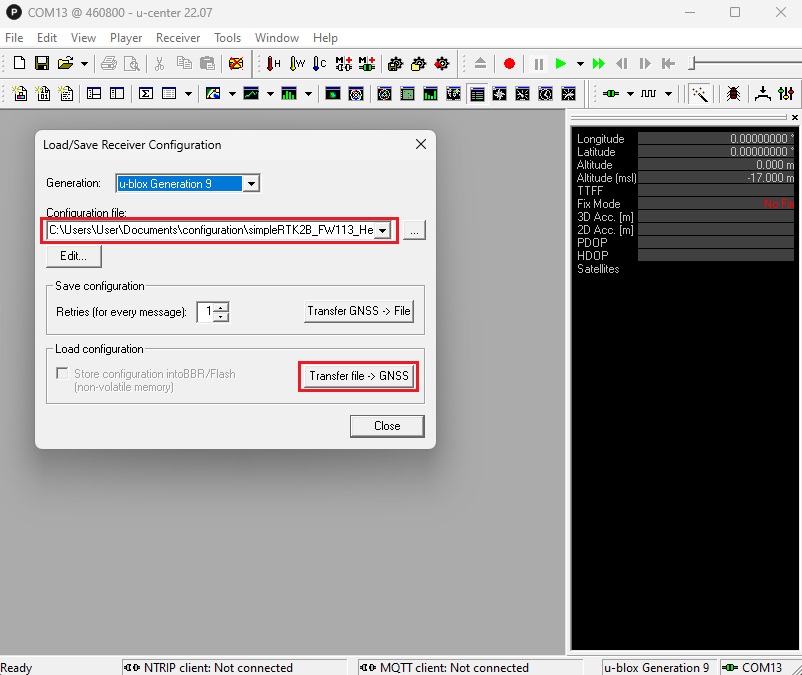
  2. Ga naar Tools -> Receiver Configuration. Selecteer het configuratiebestand simpleRTK2B_FW113_Rover_10Hz_Ardupilot.txt (klik met de rechtermuisknop en selecteer) save link as) die we voor u hebben voorbereid. Dit configuratiebestand stelt uw ontvanger in op een uitvoersnelheid van 10Hz en om te verzenden UBX-PVT berichten aan de automatische piloot.
  3. Klik Transfer file –> GNSS om het configuratiebestand naar uw ontvanger over te zetten.
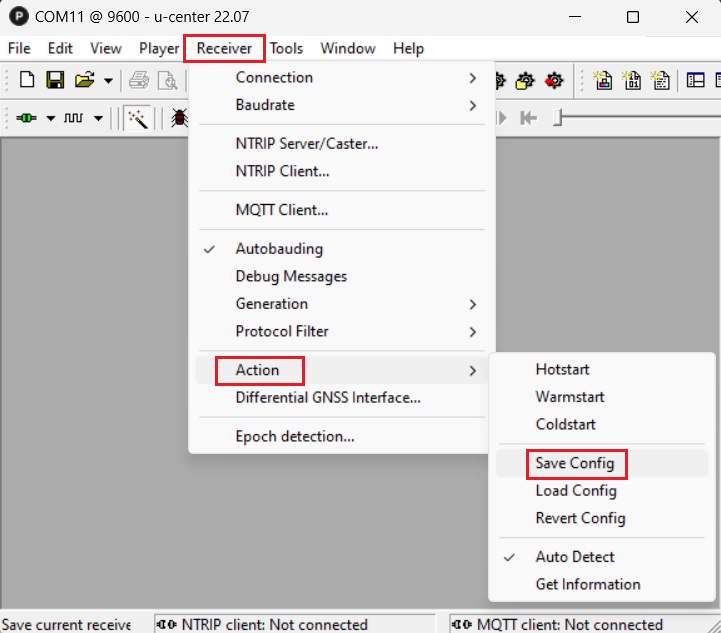
  1. Ga in de menubalk naar Receiver –> Action –> Save Config om uw configuratie op te slaan.

ArduPilot configureren

  1. Koppel jouw Pixhawk naar uw computer met behulp van een USB-naar-USB-C-kabel.
  2. Zorg ervoor dat u de eerste installatie van uw stuurautomaat al hebt voltooid. U kunt de gebruikershandleiding of ArduPilot om te zien hoe je dat moet doen.
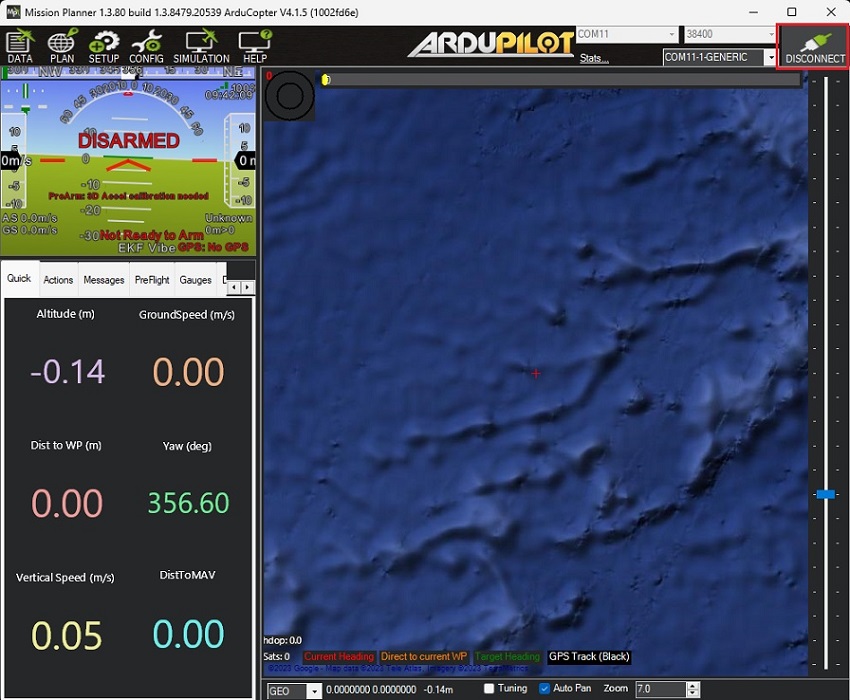
  3. Open Mission Planner en verbind je Pixhawk eraan met COM port.
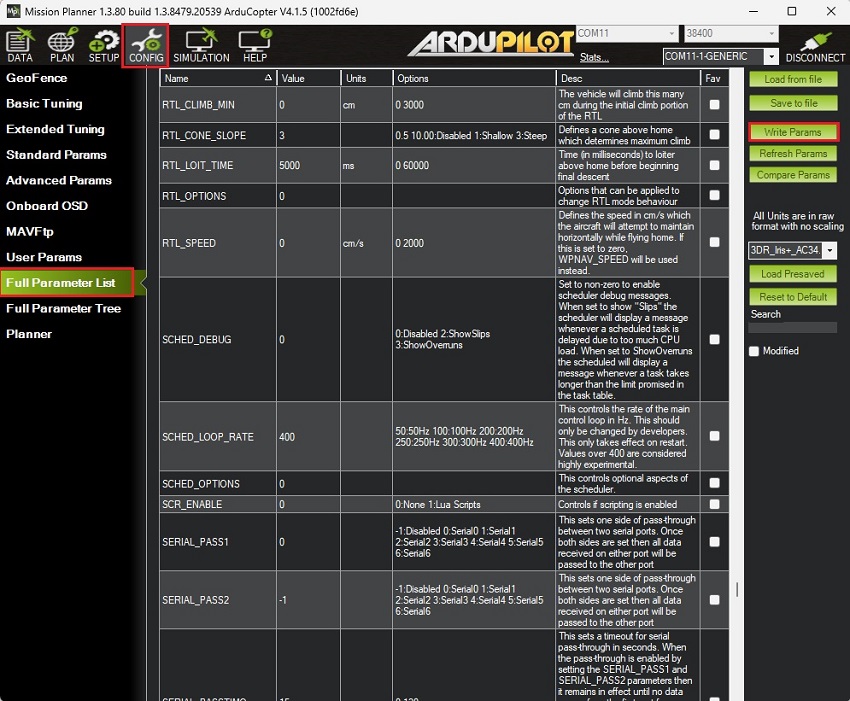
  1. Ga naar CONFIG –> Full Parameter List. Aangezien de firmwareversie mogelijk afwijkt van die van u, volgt hier een lijst met alle parameters die zijn gewijzigd ten opzichte van hun standaardwaarden:
    • COMPASS_ENABLE 1 -> 0 (Gehandicapt)
    • COMPASS_USE 1 -> 0 (Gehandicapt)
    • COMPASS_USE2 1 -> 0 (Gehandicapt)
    • COMPASS_USE3 1 -> 0 (Gehandicapt)
    • EK3_MAG_CAL 3 -> 2 (Nooit)
    • EK3_SRC1_YAW 1 -> 2 (GPS)
    • GPS_AUTO_CONFIG 1 -> 0  (Schakelt automatische configuratie uit)
    • GPS_AUTO_SWITCH 1 -> 0 (Gebruik primair)
    • GPS2_POS_X 0 -> Afstand in de X-as van de GPS-antenne tot de vluchtcontroller. IMU positie (u dient deze parameter samen met GPS2_POS_Y en GPS2_POS_Z te configureren voor de Y- en Z-as)
    • GPS_PRIMARY 0 -> 1 (Tweede GPS)
    • GPS2_RATE_MS 200 -> 100 (10Hz)
    • GPS1_TYPE 1 -> 0 (Geen)
    • GPS2_TYPE 0 -> 2 (uBlox)
    • SERIAL1_BAUD 57 -> 460 (460800)
    • SERIAL1_PROTOCOL 2 -> 5 (GPS)
  2. Media Write Params om uw instellingen op te slaan.
  1. Nadat u alle parameters heeft opgeslagen, zorgt u ervoor dat u de stroom van uw stuurautomaat verwijdert door de USB-kabel los te koppelen om uw stuurautomaat te resetten.

Sluit de ontvanger aan op uw autopilot.

  1. Sluit de antenne aan op uw ontvanger. Zorg ervoor dat uw antenne een onbelemmerd zicht op de hemel heeft; u kunt de antenne bijvoorbeeld naast een raam plaatsen om te testen.
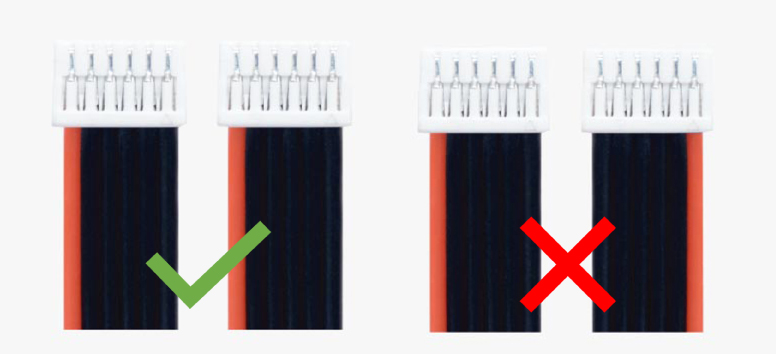
  2. Zorg ervoor dat u de juiste JST kabel voor uw Pixhawk.
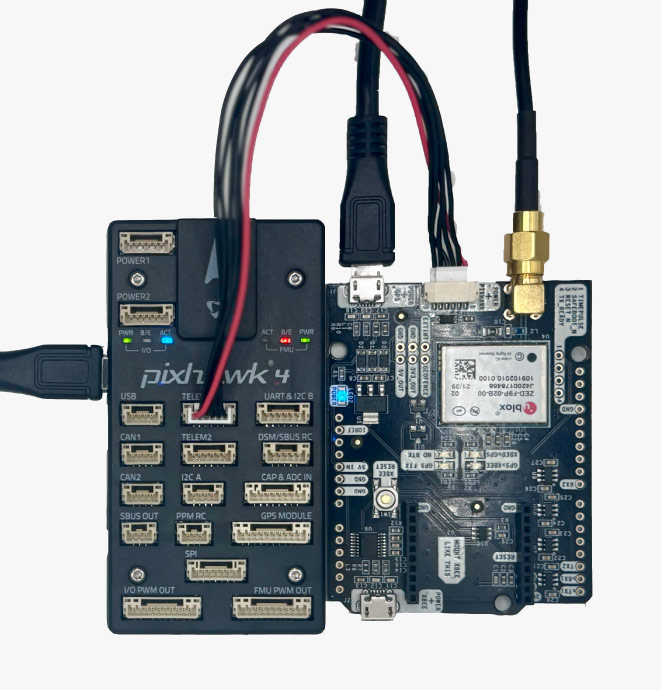
  1. Gebruik de JST connector op de simpleRTK2B ontvanger en sluit deze aan op de TELEM1 haven.
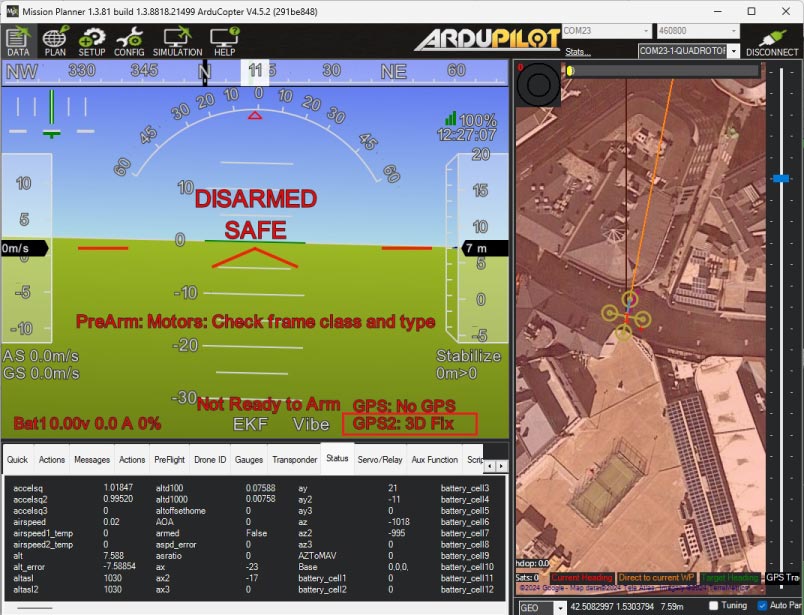
  1. Schakel de automatische piloot in, dan zult u het zien. GPS2 is verbonden.
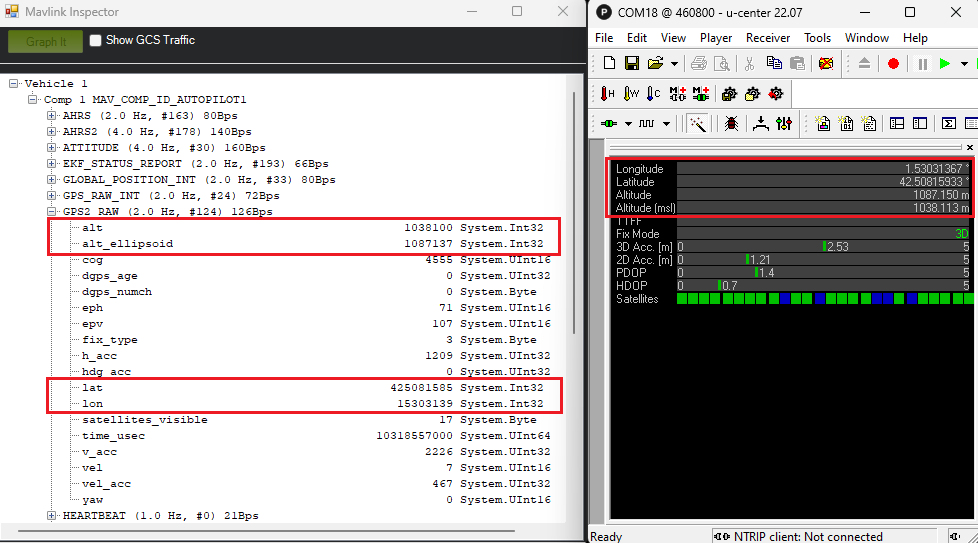
    1. In Mission Planner, u kunt de GPS informatie door naar te gaan CTRL+F –> MAVlink inspector –> GPS2_RAWDe hoogte-, breedte- en lengtegraadgegevens op Mission Planner moet hetzelfde zijn als op u-center.

Verbinden met RTK-correcties

  1. Standaard simpleRTK2B De ontvanger heeft een nauwkeurigheid tot 1.5 meter. Als u een nauwkeurigheid van centimeters wilt bereiken, heeft u het volgende nodig: RTK corrections die kan worden verkregen van een lokale NTRIP service of vanuit uw eigen RTK base station.
    • NTRIP Service: Als u een internetverbinding hebt in het gebied waar u gaat werken, is de eenvoudigste manier om te ontvangen... RTK corrections is via een NTRIP service Omdat je geen extra apparatuur nodig hebt. Bekijk de handleiding. Hoe te verzenden NTRIP correcties op ArduPilot. Volg stap 4-8.
    • RTK-basisstation: Als u zich op een locatie bevindt zonder betrouwbare internettoegang, kunt u uw eigen internetverbinding opzetten. RTK base station. Dit vereist een extra station. simpleRTK2B – Basic Starter Kit daarvoor. Het basisstation zal verzenden. RTK corrections naar ArduPilotwaardoor u zelfs in afgelegen gebieden een nauwkeurigheid van centimeters kunt bereiken. Bekijk de handleiding. Hoe u RTK-basisstationcorrecties naar ArduPilot kunt verzenden. Volg stap 1-6.
  2. Binnen een paar seconden, aan Mission Planner je zal GPS2 statuswijziging naar RTK Float/Fixed.

Nu kunt u genieten van uw ArduPilot project met uw hoge precisie RTK ontvanger!

Misschien ook interessant voor je

Als je deze tutorial wilt doen, hebben we alle producten op voorraad en klaar om verzonden te worden.

RTK-assistent

Vind de beste producten voor uw toepassing met slechts een paar vragen.

Als je deze inhoud leuk vond, kun je ons volgen Twitter, YouTube, Facebook or LinkedIn om op de hoogte te blijven van dit soort inhoud.

Vragen of verzoeken?
Neem contact met ons op! Wij antwoorden <24 uur!

Contact ArduSimple
Sluiten

Toegang tot uw account en bestellingen

Or

Nieuwe klant? Maak je account
ArduSimple – Zeer nauwkeurige RTK-meetapparatuur en -oplossingen, eenvoudig gemaakt.

Wil je meer weten over GPS en RTK?

Als u het momenteel druk hebt, kunnen onze engineers u drie korte e-mails sturen met alle informatie die u nodig hebt om met uw project te beginnen.